

車載ネットワーク概要解説
車載ネットワークは、車両内のECU同士をつなぎ、効率的で信頼性の高い制御や情報共有を実現する基盤技術です。
1. 車載ネットワークとは
現代の自動車は「走る・止まる・曲がる」といった基本機能にとどまらず、快適性・安全性・自動運転機能を含む高度なシステムの集合体となっています。その中枢であるECU(Electronic Control Unit:電子制御ユニット)は数十から数百に及び、車両1台において複雑に配置されています。
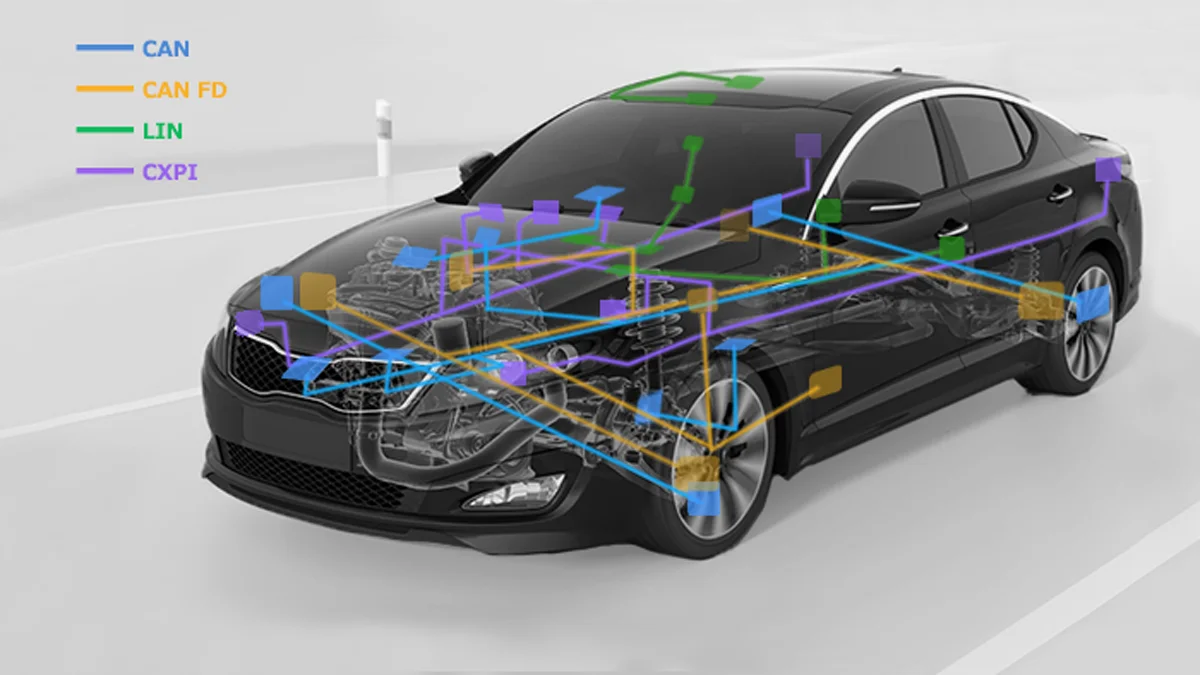
これらのECUはセンサやアクチュエータと接続され、情報を収集・処理し、制御を行います。しかしECU単体では完結せず、車載ネットワークによって連携することで車両全体として最適な制御が可能となります。
例えば、ブレーキ制御ECUは、車輪速センサなどの情報を取得して制動力を制御するとともに、エンジン制御ECUや車体制御ECUと、車速、要求トルク、車両挙動などの情報を共有します。エアバッグECUは衝突センサーのデータを受信し、短時間で展開の要否を判断します。
車載ネットワークはこのように「自動車をひとつの大規模分散システムに変える通信基盤」であり、現代のモビリティにおいて必須の技術領域となっています。
2. 車載ネットワークの課題と技術的背景
自動車特有の制約は、一般的なITネットワークと大きく異なります。以下の観点が特に重要です。
2.1 リアルタイム性
自動車制御は「応答が遅れると事故につながる」環境で行われます。
例えばABS(アンチロックブレーキシステム)は車輪回転数を短い周期で監視し、ブレーキ圧を制御します。許容される通信遅延やジッタは、制御対象や機能安全要求によって異なります。リアルタイム性を確保するには、平均遅延だけでなく、最悪時の遅延上限、通信周期、ジッタ、データ欠落などを考慮した設計が必要です。
2.2 高信頼性とエラー検出
車両環境は温度変化(-40℃~+125℃)、強い振動、電磁ノイズにさらされます。そのような環境の中でも、人命に関わる自動車制御の通信には、システム要件に応じた高い信頼性が求められます。
CANはCRC(巡回冗長検査)、ACK、エラーフレームなどにより通信異常を検出し、送信失敗時には再送を行います。一方、FlexRayは時間スケジュール、CRC、必要に応じた二重チャネル構成などにより、決定性と信頼性を確保します。
高信頼性を確保するためには「プロトコルレベルでのエラー耐性」が不可欠です。
2.3 コストと配線量
車両1台のワイヤーハーネスは数十kgに達する場合があります。配線量が増えると重量・コストが増大し、燃費にも悪影響を与えます。
そのため、必要な箇所には高機能なEthernet、補助的な箇所にはLINといったハイブリッド設計が実施されます。
2.4 消費電力と電源管理
電動化が進むにつれ、省電力設計はさらに重要となっています。
エンジン停止中もECUは待機状態にあり、ドアロック・キーレスエントリー・防犯システムが常時動作します。
これを効率的に管理するため、Sleep/Wake Up制御が導入されています。
3. 主な車載通信規格とユースケース
自動車には複数の通信規格が共存しています。それぞれが異なる性能・コスト・信頼性を持ち、適材適所で選択されます。

※図中の通信速度と縦方向の応答時間は、規格上の保証値ではなく用途上の位置関係を示す目安です。CAN FDの2~8Mbit/sはデータフェーズの代表例であり、アービトレーションフェーズは公称ビットレートで動作します。実際の応答時間は、フレーム長、CAN-IDの優先度、バス負荷、送信周期、コントローラ、トランシーバ、配線、分岐、ノード数などに依存するため、CAN FDがHigh-Speed CANより常に低遅延であることを示すものではありません。
3.1 CAN(Controller Area Network)
- 1986年にBosch社が提案。ISO 11898として標準化。
- マルチマスタ方式を採用。複数ノードが同時に送信を開始した場合、識別子に基づく非破壊仲裁により、優先度の高いフレームが先に送信される。期限内の伝送には、バス負荷、送信周期、メッセージ優先度を考慮した設計が必要。
- 通信速度は最大1Mbps。エンジン制御やパワートレイン系に広く利用。
- 自動車制御の主要通信だが、データ長が8バイトに制限されることや帯域不足により、CAN FDや車載Ethernetへの部分的な置き換えが進んでいる。
3.2 CAN FD(Flexible Data Rate)
- 標準CANの拡張規格。
- データ長が最大64バイトに拡張され、データフェーズをアービトレーションフェーズより高速化できる。実現可能な通信速度は、使用デバイスや配線などのネットワーク条件に依存。
- 従来のCANより多くのデータを1フレームで伝送でき、信号数の増加やソフトウェア更新などに対応しやすい。
- CAN FD対応コントローラはClassical CAN通信も可能だが、Classical CAN専用ノードがCAN FDフレームを受信できるわけではない。混在時は、使用するノードとネットワーク構成の考慮が必要。
3.3 LIN(Local Interconnect Network)
- 最大20kbpsの低速通信。低コスト・簡素な実装が可能。
- シングルマスタ・マルチスレーブ方式で通信を管理。
- 主にボディ制御(パワーウィンドウ、シート、ドアミラー等)で利用。
- PIDパリティやチェックサムなどのエラー検出機能を備えるが、CANのようなエラーフレーム、分散型のエラー封じ込め、受信ノードによるACKは備えていない。
3.4 CXPI(Clock Extension Peripheral Interface)
- 日本主導で規格化。LINでは応答性が不足する一部のHMI・ボディ系用途を補完する選択肢。
- 同期通信を可能とし、低速ながらリアルタイム性を強化。
- エアコン、照明制御、ハンドルスイッチ等に応用されている。
3.5 FlexRay
- 通信サイクルには、固定スロットを使用する静的セグメントと、ミニスロット方式を使用する動的セグメントがある。静的セグメントでは、あらかじめ定めた時刻に通信することで高い決定性を実現。
- データ速度は1チャネルあたり最大10Mbps。必要に応じて二重チャネル構成を採用できる。
- ステアバイワイヤやブレーキバイワイヤといった安全系に利用。
- 実装コストが高いため、現在はEthernetへの移行が進む傾向。
3.6 車載Ethernet
- 10BASE-T1S、100BASE-T1、1000BASE-T1、マルチギガビットEthernetなど、用途に応じた複数の物理層規格がある。
- カメラやLiDARなどの大容量データを車載バックボーンで伝送する場合、高帯域な車載Ethernetが有力な選択肢となる。
- TSN(Time-Sensitive Networking)の時刻同期、優先制御、トラフィックスケジューリングなどを要求条件に合わせて設計・設定することで、通信の決定性を高め、遅延やジッタの上限を管理しやすくなる。
- 今後の自動運転ECUの基盤となる規格。
4. リアルタイム通信と協調制御
自動車のECUは単独ではなく、複数のECUがリアルタイムに協調して制御を行うことにより、安全性と快適性を実現しています。これを「協調制御(Cooperative Control)」と呼びます。協調制御の特徴は、単に情報を共有するだけではなく、複数の制御が時間的に厳密に同期して動作する点にあります。このため、通信レイテンシやジッタ(ばらつき)が大きいと、制御の安定性が失われ、最悪の場合は事故につながるリスクがあります。
4.1 協調制御の例
以下は、代表的な車両機能におけるセンサー情報、ECU間の協調、アクチュエータへの制御要求の流れを示した構成例です。

-
ABSとESCの連携
ABSは急ブレーキ時に車輪ロックを防止する制御を担当しますが、横滑り防止装置(ESC)は車両全体の挙動を安定化させる役割を持ちます。両者は車輪回転数、舵角センサー、ヨーレートセンサーなどの情報を共有し、協調して車両挙動を制御します。必要な通信周期や遅延上限はシステム要件によって異なり、CANやFlexRayなどの特性を踏まえてネットワークが設計されます。 -
ADASの連携
先進運転支援システムでは、レーダーECUやカメラECUが検出した物体の情報を、要求された期限内にブレーキECUやステアリングECUへ伝える必要があります。システム構成例として、大容量のセンサデータはEthernet、制御信号はCAN FDという役割分担がありますが、接続方式や処理分担は車両アーキテクチャによって異なります。 -
HV/EVの制御
ハイブリッド車やEVでは、バッテリーECUとモータECUが高頻度でデータを交換し、電力配分や充放電の安全管理を行います。この際、電流・電圧情報などを所定の周期と期限内に伝送できないと、制御性能や安全管理に影響する可能性があります。
4.2 リアルタイム性の要求
リアルタイム性は通信速度だけでは決まらず、送信待ち、バス伝送、ECU処理を含むエンドツーエンド応答時間が、機能ごとに定められた要求期限内に収まることが重要です。

-
制御周期と通信規格の選択
許容される遅延、ジッタ、通信周期、データ鮮度、欠落率は機能ごとに異なります。特にFlexRayの静的セグメントは、事前に定めた通信スケジュールによって送信タイミングを予測しやすく、時間制約の厳しい制御に利用できます。 -
大容量データ通信の課題
自動運転やADASではカメラやLiDARが大容量のデータを生成します。これらを車載バックボーンで伝送する場合、高帯域な車載Ethernetが有力な選択肢となります。さらに、TSNの時刻同期、優先制御、トラフィックスケジューリングなどをネットワーク要件に合わせて設計することで、制御系に必要な決定性を確保しやすくなります。 -
複数ネットワークの統合
実際の車両では、CAN FD・LIN・Ethernetが混在して使われています。システム設計者は用途に応じて適材適所で規格を選び、ゲートウェイECUで複数プロトコルを中継して全体を統合します。この構成管理が車載ネットワーク設計の難しさであり、開発ツールやシミュレーション環境が不可欠です。
5. OSI参照モデルと車載通信
OSI(Open Systems Interconnection)参照モデルは、通信機能を7つの階層(レイヤー)に分けて整理する概念モデルです。各レイヤーが特定の役割を担うため、通信プロトコルの構成や不具合の発生箇所を整理しやすくなります。
5.1 データが各層を通る仕組み(SDU・PDU・PCI)
送信するデータは、上位層から下位層へ順番に渡されます。各層は、上位層から受け取ったデータに、宛先や通信制御、エラー検出などに必要な情報を加えて、次の層へ渡します。
ある層が上位層から受け取ったデータを「SDU(Service Data Unit)」、その層が付加する制御情報を「PCI(Protocol Control Information)」と呼びます。SDUにPCIを加えて、その層で扱える形にしたデータが「PDU(Protocol Data Unit)」です。
つまり、ある層で作られたPDUは、1つ下の層へ渡されると、その層のSDUとして扱われます。この処理を繰り返すことで、元のデータを内側に保持したまま、各層の制御情報が外側に順番に付加されます。
PCIは多くの場合、データの先頭に付くヘッダです。ただし、CRCやFCSのように、エラー検出用の情報がデータ末尾のトレーラとして付く場合もあります。
このように、送信側で制御情報を加えていく処理を「カプセル化(Encapsulation)」と呼びます。受信側では逆の順序で制御情報を検査・除去し、元のデータを復元して上位層へ渡します。この処理を「デカプセル化(Decapsulation)」と呼びます。
この図は、OSI参照モデルにおける送信時のカプセル化と受信時のデカプセル化を、7つの層に分けて模式的に示しています。送信側では、各層が上位層から受け取ったデータを内側に保持したまま、その層の制御情報(PCI)を付加してPDUを生成します。受信側では、対応する制御情報を検査・除去し、取り出したデータを上位層へ渡します。
図では各層の役割を分かりやすく示すため、L6(プレゼンテーション層)とL5(セッション層)も独立した層として描いています。ただし、実際の車載通信では、L6やL5に相当する機能がアプリケーション層や他の層に組み込まれ、独立した専用ヘッダを持たない場合があります。データ表現、符号化、暗号化、セッション管理などが、どの層で実現されるかはプロトコル構成によって異なります。
また、L1の波形は、データが通信信号へ変換され、通信ケーブルなどを通って伝送されることを示す模式図です。特定の通信規格における実際の電圧レベル、符号化方式、ドミナント/レセシブの状態を示したものではありません。
PDU名称に関する注意: 図中では、各層のデータ単位を「L7 PDU」「L6 PDU」のように層番号で表しています。実際のプロトコルでは、message、segment、datagram、packet、frameなどの名称が使われますが、これらはOSI参照モデル全体で一律に定められた名称ではありません。また、SDUとPDUは常に1対1で対応するとは限らず、1つのSDUが複数のPDUに分割されたり、受信側で再構成されたり、複数のデータがまとめられたりする場合があります。例えばTCPはデータを連続したバイト列として扱うため、アプリケーションメッセージの区切りとTCPセグメントの区切りは一致しません。
OSI参照モデルは、車載ネットワークの通信不具合解析や規格適合性検証における有効な整理軸です。
5.2 OSI各層と車載通信の対応例
車載通信で使用されるプロトコルやソフトウェア機能は、OSI参照モデルの各層に一対一で対応しない場合があります。以下は、通信機能や不具合解析の観点を整理するための概念的な対応例です。
| OSI参照モデルレイヤー | 説明 | 車載通信での具体的解説 |
|---|---|---|
| アプリケーション層(Layer7) | 通信するアプリケーション間のインターフェースを提供 | UDS(Unified Diagnostic Services, ISO 14229)は代表的なアプリケーション層プロトコルです。OBD-II(車載故障診断)やAUTOSARアプリケーション層もここに位置します。アプリ層で定義された仕様が、下位のTPやフレームにどうマッピングされるかを理解することが、診断機器とECU間の互換性検証には欠かせません。 |
| プレゼンテーション層(Layer6) | データ形式の変換、圧縮、暗号化を担当 | 車載通信では独立した層として意識されにくいですが、データ表現、符号化、圧縮、暗号化などの観点を整理するために使えます。TLSなどの暗号通信機能をこの層の観点から捉える場合もあります。一方、AUTOSAR SecOC(Secure Onboard Communication)は、認証情報やフレッシュネス情報を用いて、通信メッセージの真正性、完全性、リプレイ攻撃への耐性を高める機能であり、通信内容の秘匿を目的とした暗号化機能ではありません。 |
| セッション層(Layer5) | 通信の開始・終了や通信状態の管理 | 車載プロトコルでは、OSIのセッション層に一対一で対応する独立機能が明示されない場合があります。なお、UDSのデフォルトセッションやプログラミングセッションは、アプリケーション層サービス内の状態・動作モードです。また、一般に「TCPセッション」と呼ばれる接続管理も、OSI参照モデルではTCPが担うトランスポート層の機能として扱います。 |
| トランスポート層(Layer4) | 上位層データの転送を管理し、プロトコルに応じて分割・再構成、順序制御、フロー制御、再送などを行う | 車載通信ではISO 15765-2(ISO-TP)が広く使われ、CANまたはCAN FDのデータフィールドに収まらないデータを複数のN-PDUに分割し、受信側で再構成します。Ethernetを利用する場合にはTCP/UDPがこの層を担います。TCP、UDP、ISO-TPでは提供する機能や保証が異なり、UDPは順序制御や再送を行いません。DoIPはIP、TCP、UDPを利用して診断通信を実現します。一方、TSNは主にデータリンク層における時刻同期、優先制御、スケジューリング、帯域管理などの技術群です。 |
| ネットワーク層(Layer3) | 通信経路の選択やルーティングを担当 | CANの基本規格は主に物理層とデータリンク層を規定します。ISO-TPなどの上位プロトコルを組み合わせることで、分割転送、再構成、フロー制御など、トランスポート層・ネットワーク層相当の機能を実現します。Ethernetベースの通信ではIP(IPv4/IPv6)が導入され、ゲートウェイECUが異なるサブネット間の通信を中継します。IPのDSCPなどは、ネットワーク層における優先制御の仕組みです。 |
| データリンク層(Layer2) | 隣接するノード間の通信制御とエラー検出 | CANではID仲裁が行われ、優先度の高いフレームが同時送信時に送信を継続します。車載Ethernetではスイッチング技術が用いられ、VLANタグのPCPによる優先度制御や、TSNによる時刻同期、トラフィック制御、スケジューリングなどを組み合わせられます。データリンク層の挙動を理解することは「なぜ特定のメッセージが遅延するか」を分析する手がかりになります。 |
| 物理層(Layer1) | 物理的な通信媒体を通じての電気的・機械的接続 | CANでは差動信号を利用して外来ノイズに強い設計となっています。Ethernetでは「シングルペアツイストケーブル」が使われ、軽量化とコスト削減が可能です。物理層を理解することは、実際の不具合(断線、ノイズ混入、インピーダンス不整合)解析に直結します。 |
この階層的な見方を身に付けると、通信ログ解析時に「どの層で問題が発生しているか」を迅速に切り分けられるようになります。
6. ソフトウェアアーキテクチャ標準化
車載ネットワークの複雑化に伴い、ソフトウェアの標準化が不可欠となりました。その中心となるのがOSEK/VDXとAUTOSARです。
6.1 OSEK/VDX
- 1990年代、ECUごとに異なるリアルタイムOSや通信仕様を統合する目的で策定されました。
- OSEK OSはマルチタスクを効率的にスケジューリングし、ECUの制御をリアルタイムに処理します。
- COM機能(通信抽象化)は、異なる通信方式を意識せずにアプリケーションを記述できる利点を持ちます。
- NM機能(Network Management)はECUのSleep/Wake Upを制御し、省電力設計に寄与します。
OSEKの登場により、ECU開発の再利用性と移植性が大幅に向上しましたが、ソフトウェア規模の拡大に伴い限界を迎えたため、次世代規格としてAUTOSARが生まれました。
6.2 AUTOSAR
- 2003年に発足した国際標準化プロジェクト。世界中のOEMやサプライヤが参画。
- Classic Platform(CP)は従来型ECU向けで、CANやLINを用いた制御システムに対応。
- Adaptive Platform(AP)は高性能ECU向けの実行環境や標準化されたサービスインターフェースを提供し、POSIX系OSを含むプラットフォーム上で利用される。C++ベースのアプリケーション開発が可能。
- AUTOSARの利点は、ソフトウェアコンポーネントの再利用や移植、セーフティ・セキュリティ設計への活用、標準化されたインターフェースによる統合のしやすさにあります。
標準化されたインターフェースを利用することで、ソフトウェアの統合、再利用、移植を行いやすくなります。ただし、AUTOSARの採用だけで個別ECUや製品間の互換性が自動的に保証されるわけではありません。
車載ネットワークの統一アーキテクチャを詳しく見る7. 省電力制御:Sleep/Wake Up
自動車の電装システムは、エンジンが停止していても常に一部が動作しています。キーレスエントリー、セキュリティアラーム、テレマティクス通信などは待機状態でも稼働しなければならず、これがバッテリー消費の要因となります。
-
Sleepモード
ECUを低消費電力状態に移行させ、必要最小限の回路だけを残します。例えばマイコンのクロックを停止し、RAM保持回路だけを動作させるといった工夫がなされます。 -
Wake Upモード
ドア開錠、衝撃検出、CANメッセージ受信などの外部イベントにより復帰します。CANでは「Wake Upパターン」と呼ばれる特定の信号列を受信するとスリープ解除が行われます。 -
課題と対策
設計が不適切だと、不要なWake Upが頻発し、数日でバッテリーが上がるという事例があります。これを防ぐため、ネットワークマネジメント(NM)が導入され、ECU同士が協調してスリープ・起動を制御します。さらに近年はバッテリーマネジメントシステム(BMS)と連携し、残容量に応じて動作制御を行う仕組みも一般化しつつあります。
この領域は電動化が進む今後さらに重要性を増し、単なるECU設計技術ではなく「車両全体のエネルギーマネジメント戦略」の一部として捉える必要があります。
車載ネットワークのSleep/Wake Up機能を詳しく見る8. サニー技研のソリューション
CioRy(車載通信コンパクトソフトウェアプラットフォーム)
- CAN / CAN FD / LIN / CXPIに対応。
- 設定ツールにより、通信マトリクスをGUIで簡易設定可能。
- 開発初期段階で通信検証を行い、実機評価前の設計品質向上を支援。
- CioRyセキュリティオプションにより、AUTOSAR SecOCに準拠したメッセージ認証通信の導入を支援。
MicroPeckerX(車載通信アナライザ)
- CAN/CAN FD/LINのリアルタイム解析。
- ECUとの模擬通信ノードとして動作可能。
- 通信ログ解析、異常シナリオ再現、タイミング測定により、効率的な検証を支援。
車載受託ソフトウェア開発
- 車載通信ソフトウェア開発、AUTOSAR PF組込み開発。
- 車載マイコンセキュリティ技術導入サポート、PF組込み開発。
- OTA、FBL、ダイアグ組込み開発。
サニー技研は、CioRyやMicroPeckerXといった車載ツール製品を展開するとともに、車載ソフトウェア開発の受託サービスも提供しています。 AUTOSAR準拠の通信制御や診断ソフトの開発、車載マイコンへのセキュリティ機能導入、さらに OTA(Over-The-Air)や FBL(Flash Boot Loader)、ダイアグ機能の実装まで幅広く対応可能です。車載製品とソフトウェアサービスの両面から、機能安全・サイバーセキュリティ要件に対応したECUソフトウェアの設計・実装を支援します。
9. 最新動向と展望
- SDV(Software Defined Vehicle):ハード中心からソフト中心の設計へ移行。
- TSN(Time Sensitive Networking):Ethernetのリアルタイム化。
- 仮想ECU(vECU):開発PC、サーバ、クラウド、CI環境などの仮想実行環境上で動作するECUモデルを活用し、実機ECUの完成前からソフトウェア統合や検証を実施。
- OTAアップデート:無線経由でソフト更新が可能となり、セキュリティ対策も重要に。
- 機能安全・サイバーセキュリティ:ISO 26262に基づく機能安全、およびISO/SAE 21434に基づくサイバーセキュリティエンジニアリングへの対応が重要に。
10. まとめ
- 車載ネットワークは自動車制御の根幹技術であり、安全・快適性に直結する。
- 各通信規格は用途に応じて適材適所で利用される。
- ソフトウェア標準化(AUTOSAR)や省電力制御が進み、開発効率と品質が向上。
- サニー技研は、ソフトウェアプラットフォームから解析ツールまで包括的なソリューションを提供し、開発者を支援します。