

CXPI(Clock Extension Peripheral Interface)とは
CXPIは、日本発の車載通信規格で、低コストかつ高応答性を実現する次世代HMI向けネットワークです。
CXPIとは
CXPIとは、Clock Extension Peripheral Interfaceの略称で、HMI領域で増え続ける1対1で接続された機器間のワイヤーハーネス削減、多重化を目的に、日本自動車技術会で規定を策定された日本発の車載通信プロトコル規格です。
スイッチやセンサ入力等からの応答性が求められるシステムでは、入出力機器間を1対1で接続するのが一般的ですが、ワイヤーハーネスの増加による車両重量増が課題になっています。CXPIは、この課題に対応するためCANと比較して低コストながら、LINでは実現できない応答性を備えた次世代のサブネットワーク通信規格として開発されました。
CXPI仕様は、JASO D015およびSAE J3076で規格化された後、2020年にISO 20794として国際標準規格となりました。
- PART 2: APPLICATION LAYER
- PART 3: TRANSPORT AND NETWORK LAYER
- PART 4: DATA LINK LAYER AND PHYSICAL LAYER
- PART 5: APPLICATION LAYER CONFORMANCE TEST PLAN
- PART 6: TRANSPORT AND NETWORK LAYER CONFORMANCE TEST PLAN
- PART 7: DATA LINK AND PHYSICAL LAYER CONFORMANCE TEST PLAN
※PART 1は廃止、ダイアグ仕様は、ISO 14229-8:2020でUDSonCXPIとして規定
CXPIの特長
CSMA/CR方式を採用
マスタ/スレーブスケジュール方式とCSMA/CR方式を組合せた動作を行い、スケジュールに基づく定期的な要求応答シーケンスの中で、イベントに応じたフレームを送信することが可能。
変調方式にPWMを採用
ビット毎の同期合わせが可能。 マスタノードが通信バスへクロックを提供し、スレーブノードはこのクロックを用いて通信を行う。
1線式バスを採用
クロック成分を含むデータを単線の通信バス上で送受信し、通信速度は最大20kbpsまで対応可能。
バーストフレームの選択が可能
データリンク層のフレームデータ欄として、通常フレームで最大12バイト、バーストフレームで最大255バイトを格納可能。
エラー検知にCRCを採用
CRCを採用することによって通信の信頼性を確保。
CXPIの活用領域
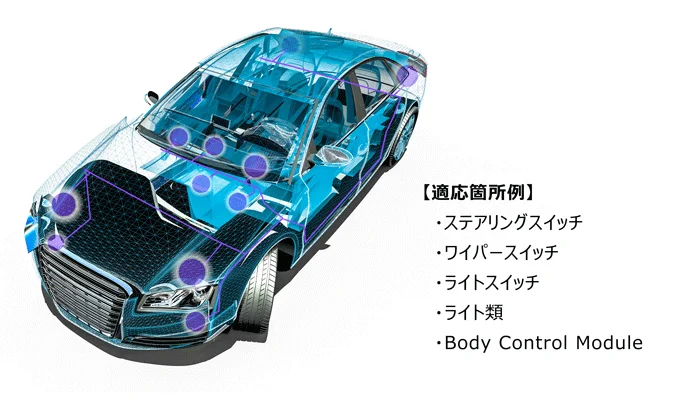
CXPI通信が期待されているのは、HMI領域です。HMI(Human Machine Interface)とは、人が直接機械とやりとりをする領域で、自動車ではスイッチ、ワイパー、ライトなどが挙げられます。この領域はコスト面や技術面でCAN通信やLIN通信を使った制御が困難な領域であり、ジカ線で1対1の制御していました。CXPIはこの領域にマッチした車載ネットワークであり、HMI関連のワイヤーハーネス削減に期待されています。
またCXPIは、バーストフレームを使用することで、データリンク層のフレームデータ欄に最大255バイトを格納できます。そのため、最大64バイトのデータフィールドを持つCAN FD通信との連携も期待されています。
CXPIのネットワーク構築例
他プロトコルとの位置付け
自動車のサイドミラーやドアロックなどのボディ系制御では、低コストに構成できるLIN通信が多く採用されています。しかしLINは、シングルマスタがあらかじめ決められたスケジュールに従って通信を行う方式のため、スイッチ操作などイベント発生時の即時応答が求められる用途では、応答性が課題になる場合があります。
CXPIは、スケジュールに基づく定期通信に加えて、イベント発生時の通信にも対応できる点が特長です。イベントトリガ方式では、各ノードがバスの空き状態を検知してフレームを送信できます。一方、ポーリング方式では、スレーブノードはマスタノードからの要求を受けたタイミングで送信します。用途に応じて、イベント応答性を重視する構成と、通信の定期性を重視する構成を選択できます。
またLINと比較して、ノード構成の変更に柔軟に対応しやすく、CRCによるエラー検出によって通信データの信頼性も高められます。さらに、フレームIDに基づく要求・応答の仕組みにより、マスタノードだけでなく、スレーブノードが持つデータを他のノードが利用する構成も実現できます。
図の横軸は規格・業界資料に基づく通信ボーレート範囲を対数目盛で示しています。CAN FDはアービトレーションフェーズが最大1 Mbit/s、データフェーズが最大8 Mbit/sです。縦軸の応答時間はフレーム長、スケジューリング、バス負荷、ノード数、実装条件によって変動するため、規格上の保証値ではなくHMI用途における代表的な目安です。
HMI領域の通信要件に対するプロトコル比較
| 項目 | 通信要件 | CXPI | CAN | LIN |
|---|---|---|---|---|
| 応答性 | イベント通信に対する応答性が確保できること(50-100ms以内) | ○ | ○ | △(ノード数制約要) |
| 拡張性 | ノードの追加削除が容易であること | ○(CANと同等) | ○ | △(ノード追加はシステム全体に影響) |
| 信頼性 | 高いエラー検出能力があること | ○(3bit化けまで) | ○(5bit化けまで) | △(1bit化けまで) |
CXPIプロトコル詳細
CXPIの概要仕様
| 項目 | 仕様 |
|---|---|
| ネットワーク構成 | • バス型(単線) • 1マスタ・複数スレーブ構成(構成可能なノード数はシステム設計・タイミング条件に依存) |
| ネットワークマネジメント | • シングルマスタ方式(非破壊型調停) |
| アクセス方式 | • CSMA/CR方式(イベント対応、スレーブ間通信) • マスタ/スレーブスケジュール方式 |
| 通信方式 | • PWM方式 |
| 伝送ボーレート | • 最大20kbps |
| 同期方式 | • マスタノードからのクロック供給同期 • ビット毎に同期 |
ノードからバスへの出力方法
CXPI通信では、マスタノードが通信バスに常にクロックを供給することでシステム全体を同期させます。マスタノード、スレーブノードはデータをクロックに重畳させたPWM波形を送信します。スレーブノードは通信バスから供給されるクロックを通信処理に利用できるため、構成によっては通信専用の高精度発振子を省略できます。また、マスタノードではUART付きのマイコンで実現が可能であり、CXPI専用のコントローラを必要としないことから、比較的ローコストでシステムを構成することが可能です。
クロックの供給
マスタノードからスレーブノードへのクロック出力は常時論理値1の波形を送信することによって実現されます。
マスタノードの出力
マスタノードの出力するクロック信号とUART信号をCXPIトランシーバが合わせ込み、PWM化した信号がCXPIバスへ出力されます。
スレーブノードの出力
マスタノードの出力するクロック信号と、スレーブノードが送信するUART信号をCXPIトランシーバが合わせ込み、PWM化した信号がCXPIバスへ出力されます。
CXPIフレーム構成
CXPIのフレームには通常フレーム、Sleepフレーム、バーストフレームの3種類があり、データの送信には通常フレームとバーストフレームが使用されます。データ送信に使用するフレームには、要求(ヘッダ)と応答(レスポンス)があり、任意のノードが送信するヘッダに対応するノードがレスポンスを送信する方法でフレーム送信は行われます。
| フィールド | 概要 |
|---|---|
| 要求 | 任意のノードが送信する |
| 応答(レスポンス) | ヘッダに対応するノードが送信する |
| ヘッダ | 送信方式に合わせて、1byteで情報を格納する ・イベントトリガ方式:PID(1byte) ・ポーリング方式:PTYPE(1byte)またはPID(1byte)を送信する |
| フレーム情報 | NM(Network Management)、データ長、カウンタを表す情報を格納する |
| データ | データを格納する |
| CRC | 誤り検知の領域。通常フレームでは8bit CRC、バーストフレームでは16bit CRCを格納する。ポーリング方式のPTYPE領域はCRC演算対象外。 |
| IFS(Inter Frame Space) | フレーム送信後、前のフレームと分離させるために使用する。フレーム送信後の20bit以上のレセシブが連続する期間 |
フレーム送信管理
CXPI通信ではイベントトリガ方式とポーリング方式の2つのアクセス方式があり、前者はイベントの応答性を重視し、後者は通信の定期性を重視したものとなっています。システムの要件に応じていずれか一方を選択して実装します。
CXPIのフレームはPID(Protected ID)領域とレスポンス領域からなり、PID領域のフレームIDに該当するノードはレスポンス領域の送信が可能になります。送信イベントが同時に発生した場合は非破壊型の調停を実施し、フレームの優先度を選択します。
イベントトリガ方式
各ノードはバスのアイドル状態を見つけて自由にフレーム送信が可能です。 フレーム送信後はIFSが検出されたら、CSMA/CR方式でフレームの送信が可能です。
通常フレーム
PID(Protected ID領域) フレームIDとパリティビット(奇数パリティ)で構成される領域。 フレームIDに該当するノードはレスポンス領域の送信が可能。
フレーム情報 CT、NM、DLCで構成される領域
- CT:カウンタ情報、フレームの連続性(シーケンス情報)を示す。
- NM:Sleep/Wakeup処理に使用するWakeup.ind 1bit、Sleep.ind 1bitで構成される。
- DLC:データ長を表す
データ データを格納する領域で通常フレームでは最大12byteまで格納可能。
CRC 通常フレームのCRCによる誤り検知領域で、1byteで表す。
IBS(Inter Byte Space) 各バイトデータごとの間隔で9bit以下のレセシブ。
IFS(Inter Frame Space) フレームとフレームの間隔を空けるために使用する20bit以上のレセシブ。
バーストフレーム
バーストフレームでは、データを最大255byteまで送信することができます。 通常フレームとの違いは下記の項目の通りです。
フレーム情報
- DLC:バーストフレームの指示を実施、4bitを1111bで設定する。
フレーム情報(拡張DLC) バーストフレームで追加された領域で、1byteでデータ長を設定する。
データ 最大255byteまでのデータを設定する。
CRC バーストフレームのCRCによる誤り検知領域で、2byteで表す。
ポーリング方式
ポーリング方式では、マスタノードが通信機会を制御します。マスタノードがPID領域を送信した場合、そのフレームIDに対応するデータを持つノードがレスポンス領域を送信します。
マスタノードがイベント要求を示すPTYPE領域を送信した場合、PTYPE領域を受信した直後に、送信要求を持つスレーブノードが任意のPID領域を送信できます。複数ノードが同時に送信した場合は、ビット単位の非破壊調停により、優先度の高いフレームだけが送信を継続します。
応答性はイベントトリガ方式には劣りますが、通信の定期性を重視する場合にはポーリング方式を採用します。
通常フレーム
バーストフレーム
ポーリング方式では、通常フレーム、バーストフレームの両方で、新たにヘッダ領域でPTYPE領域が選択可能になります。
PTYPE(Protected TYPE) 7bitのフレームTYPEと1bitのパリティビット(奇数パリティ)で構成される領域 マスタノードからイベント要求を表すPTYPE領域を受信した直後のみ、任意のノードは非破壊型の調停で任意のフレームをイベントトリガ方式で送信することが可能。 (PTYPE領域はCRCの演算対象外)
Wakeup/Sleep管理
CXPIでは、常時電源が供給されるノードの消費電力を抑えるため、Wakeup/Sleep機能を使用できます。本機能を搭載するかどうかは、システムごとに選択できます。
動作モード詳細
| モード | 機能状態 | 主な遷移 |
|---|---|---|
| Normal | 通信が可能な状態。送信信号を符号化し、受信信号を復号化する | Standbyから遷移する。Sleep処理の実施後、Sleepへ遷移する |
| Standby | Normalへの遷移を待機する状態。送信データを符号化せず、受信データを復号化しない | Sleepからだけ遷移する。クロックの送信開始または受信によりNormalへ遷移する |
| Sleep | 各ノードがデータの送受信を停止した省電力状態。受信信号を復号化しない | 電源ON後、Sleep処理の実施後、またはフィジカルバスエラー発生時に遷移する。Wakeup要因の発生によりStandbyへ遷移する |
Sleepモード
Sleepモードは、各ノードがデータの送受信を停止した省電力状態です。
全てのノードは電源ON後にSleepモードへ遷移します。また、NormalモードでSleep処理を実施した場合や、StandbyモードまたはNormalモードでフィジカルバスエラーが発生した場合にもSleepモードへ遷移します。
Sleepモード中にWakeup要因を検出すると、Standbyモードへ遷移します。Wakeup要因には、スイッチ操作の検出などの内部要因と、通信バスからのWakeupパルス受信による外部要因があり、その内容はシステムごとに定義されます。
Sleepモード中は、通信バスからの受信信号を復号化しない状態で受信します。
Standbyモード
Standbyモードは、Normalモードへの遷移を待機する状態です。StandbyモードへはSleepモードからだけ遷移します。
マスタノードは、通信バスへのクロック送信を開始するとNormalモードへ遷移します。
内部要因によるWakeupイベントが発生したスレーブノードは、通信バスへWakeupパルスを送信します。その後、マスタノードから送信されたクロックを受信するとNormalモードへ遷移します。クロックを受信できない場合は、Wakeupパルスを再送信できます。
内部要因によるWakeupイベントが発生していないスレーブノードは、通信バスからクロックを受信するとNormalモードへ遷移します。
Standbyモード中は、送信データを符号化せずに通信バスへ送信し、通信バスからの受信データを復号化しない状態で受信します。
Normalモード
Normalモードは、通信が可能な状態です。NormalモードへはStandbyモードからだけ遷移します。
マスタノードは、Normalモードへ遷移した後、定期送信を開始できます。
スレーブノードは、採用している通信方式に応じて、マスタノードが送信するPID領域またはPTYPE領域を受信した後に、通信バスへのデータ送信が可能になります。
Normalモード中は、送信信号を符号化し、受信信号を復号化します。
Normalモード中にSleep条件が成立すると、マスタノードはSleepフレームを通信バスへ送信し、クロック送信を停止した後にSleepモードへ遷移します。スレーブノードはSleepフレームを受信してSleepの準備を行い、規定時間経過後にSleepモードへ遷移します。
Sleepフレーム
Sleepフレームは、Normalモード中にマスタノードが各スレーブノードへSleepの準備を指示するために使用します。
Sleepフレームは固定長で、次のように構成されます。
| 領域 | 内容 |
|---|---|
| PID領域 | フレームIDは1Fh固定。パリティビットは通常フレームと同じ |
| フレーム情報 | 1byte。DLCは1000b固定。NM部とCT部には現在のステータスを反映 |
| データ | 8byte。1byte目は00h、2~8byte目はFFh |
| CRC | 1byte。通常フレームと同じ |
Sleepフレームの受信側では、通常のフレーム確定条件に加えて、データの1byte目が00hであることを確認します。受信時の2byte目以降の値は、フレーム確定条件には含まれません。
Sleepシーケンス
マスタノードは、次のSleep条件が全て成立した場合にSleepフレームを送信できます。
- 全てのノードから、一定期間Sleep禁止(Sleep.ind = 0)を示すフレームを受信していない
- マスタノードが、システム要件で規定されたSleep条件に合致している
マスタノードはSleepフレームを送信し、フレームの受信完了後、規定時間内にクロック送信を停止してSleepモードへ遷移します。Sleepフレームにエラーが発生した場合も、エラー検出後、規定時間内にクロック送信を停止します。
スレーブノードはSleepフレームを受信するとSleepの準備を行い、規定時間経過後にSleepモードへ遷移します。
エラーの種類
CXPIにはバスの異常やノードの故障を通知するために、8種類のエラーが存在します。
| エラーの種類 | 検出ノード | エラー検出箇所 | 詳細 |
|---|---|---|---|
| ビットエラー | 送信ノード | イベントトリガ方式 ・PID領域のスタートビット及びストップビット ・レスポンス領域 |
送信しているビットの値と受信しているビットの値を比較し、不一致の場合ビットエラーを検出し、送信処理を中断します。 |
| CRCエラー | 受信ノード | ・PID領域 ・フレーム情報 ・データ |
送信ノードはエラー検出対象としたCRC演算結果をCRC領域に格納して送信し、受信ノードはCRC演算結果が受信したCRCと異なる場合にCRCエラーを検出する。エラーを検出した時にフレームは破棄されます。 |
| パリティエラー | 受信ノード | イベントトリガ方式 ・PID領域 ポーリング方式 ・PTYPE領域 ・PID領域 |
送信ノードはイベントトリガ方式の時はPID領域、ポーリング方式の時はPTYPE領域またはPID領域の論理値1の数が奇数値になるようにパリティビットに0または1を入れてフレームを送信する。受信ノードは受信した同領域の論理値1の数を計算し、偶数個であった場合はパリティエラーを検出し、受信したPTYPE領域またはPID領域を無効として応答しません。 |
| フィジカルバスエラー | 全てのノード | Wakeup/Sleep対応システム時 ・StandbyモードまたはNormalモード時に検出する Wakeup/Sleep非対応システム時 ・起動状態の時に検出する |
フレームTYPEまたはフレームIDの受信がない状態かつ、フィジカルバスエラー判定時間(4秒以上10秒以内)にフィジカルバスエラー条件が成立します。 |
| データレングスエラー | 送信ノード 受信ノード |
送信ノード ・レスポンス領域 受信ノード ・フレームのDLC以降 ・バーストフレーム時はフレームの拡張DLC以降 |
送信ノードの場合 送信すべきデータ長と通信バス上のフレームのデータ長が異なる場合にデータレングスエラーを検出し、送信処理を中断します。 受信ノードの場合 フレーム情報のDLCと受信したフレームのデータ長を比較し、異なる場合はデータレングスエラーを検出しフレームを破棄します。 |
| カウンタエラー(オプション) | 受信ノード | ・フレーム情報のCT | 受信ノードは任意のフレームのフレーム情報中のCTを確認し、その前に受信した同じフレームIDのフレームに含まれるCTの値と比較し、連続していなかった場合にカウンタエラーを検出し、アプリケーションにエラーを通知します。 |
| オーバーランエラー | 受信ノード | ・受信データ全て | 受信ノードのコントローラが通信バスから受信したUARTデータをバッファレジスタから読み出す前に次のUARTデータが転送され、本来読み出すべきだったUARTデータが新しいUARTデータに上書きされた時にオーバーランエラーを検出し、受信処理を中断し受信中のフレームを破棄します。 |
| フレーミングエラー | 送信ノード 受信ノード |
・UARTフレーム全て | 受信ノードが受信したUARTフレームの最後のストップビットの論理値が0であった場合にフレーミングエラーを検出し、送信ノードの場合は、送信処理を中断し、受信ノードの場合は、受信処理を中断し、受信中のフレームを破棄します。 |
LINとの比較
| 項目 | CXPI | LIN |
|---|---|---|
| アクセス方式 | CSMA/CR方式 (イベント対応、スレーブ間通信) |
スケジュールテーブルに基いたポーリング方式 |
| Wakeup/Sleep対応 | ○ | ○ |
| 再送信プロセス | 即時再送可能 | 次のポーリング待ち |
| フレーム | ||
| ID(パリティ) | 7bit ID(1bitパリティ) | 6bit ID(2bitパリティ) |
| データ長 | ・通常フレーム:0~12byte ・バーストフレーム:0~255byte(オプション) |
0~8byte |
| エラー検出 | ・通常フレーム:8bit CRC ・バーストフレーム:16bit CRC(オプション) |
チェックサム |
| フレームの非破壊調停 | ○ | × |
| 変調方式 | PWM方式(ビット毎に同期) | NRZ(フレーム毎に同期) |
| トランシーバ | アナログ+デジタル (符号化/復号化、調停、クロック生成) |
アナログ |
まとめ
CXPIは日本発の車載通信プロトコルとして、HMI領域における低コスト・高応答性通信を実現する重要な技術です。LINとCANの中間的な性能を持ち、特に以下の特徴により差別化されています:
- イベント駆動通信: 応答性の向上
- バーストフレーム: 大容量データ転送対応
- PWM変調: 高い同期精度
- 非破壊調停: 通信効率の向上
今後の車載HMIシステムの高度化に伴い、CXPIの重要性はさらに高まることが予想されます。