

CAN(Controller Area Network)とは
CANは、自動車や産業機器で広く使われる、信頼性の高い国際標準のシリアル通信プロトコルです。
CANとは
CANは、ISOで国際標準化されているシリアル通信プロトコルです。 自動車の電子制御システムが高度化するにつれて、ECU間を個別配線で接続する方式では、ワイヤーハーネスの増加と、それに伴う重量・コストの増大が課題となりました。そこで、ECU間の情報を共通の通信バスで効率的に共有し、配線量を抑えながら分散制御を実現するため、ドイツのBoschがCANを開発しました。
CANはISO 11898シリーズで規格化され、自動車LANの代表的な通信プロトコルとして利用されています。現在では、そのリアルタイム性と信頼性を生かし、FAや産業機器など幅広い分野でも使われています。
CANのデータリンク層と物理符号化副層はISO 11898-1で規定され、Classical CAN、CAN FD、CAN XLのフレーム形式が定義されています。物理層については、ISO 11898-2でHigh-speed CAN、ISO 11898-3でLow-speed fault-tolerant CANが規定されています。本ページでは、主にHigh-speed CANの物理層とClassical CANの基本プロトコルについて説明します。
CANの特長
◆マルチマスター(CSMA/CR方式)
バスがアイドル状態のときは、バスに接続されたすべてのノードが送信を開始できます。複数のノードが同時に送信を開始した場合は、CSMA/CR(Carrier Sense Multiple Access / Collision Resolution)方式によるビット単位のアービトレーションで、送信を継続するノードが決まります。
◆外部ノイズへの耐性
2線間の差動電圧で信号を伝送するため、両線に同じように重畳するコモンモードノイズの影響を受けにくい特長があります。
◆エラー検出と故障の封じ込め
各ノードは複数のエラー検出機能とエラーカウンタを備え、エラーの通知、再送、エラー状態の遷移によって、異常ノードがネットワーク全体へ与える影響を抑えます。
CANの応用例
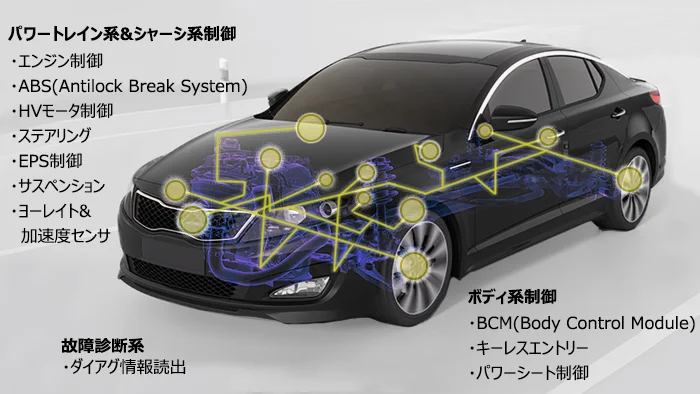
高速CANと低速CANの簡易比較
| 項目 | 高速CAN(High-speed CAN) ISO 11898-2 |
低速CAN(Low-speed fault-tolerant CAN) ISO 11898-3 |
|---|---|---|
| バスの形状 | ライン型(バス型)。バスの物理的な両端を120 Ωで終端する | 各ノードに分散終端を配置する構成。使用可能なトポロジはトランシーバおよびネットワーク設計による |
| 通信速度 | Classical CANでは最大1 Mbit/s | 最大125 kbit/s |
| 最大バス長の目安 | 約40 m(1 Mbit/s時) | 約1 km(40 kbit/s時) |
| 接続可能ノード数 | トランシーバの入力負荷、配線容量、ビットレート、トポロジなどに依存 | トランシーバの入力負荷、終端構成、配線容量などに依存 |
| フォールトトレラント | なし | あり |
CANプロトコルについて
CANの概略仕様
ISO 11898-2(High-speed CAN)
| 項目 | 内容 |
|---|---|
| ネットワーク構成 | マルチマスター(CSMA/CR方式) |
| 通信速度 | 最大1 Mbit/s(Classical CAN) |
| 伝送路 | 2線式差動伝送 |
| 接続 | ライン型(バス型) |
| 伝送方式 | 半二重通信 |
| 同期方式 | SOFのレセシブからドミナントへのエッジで同期し、フレーム中の有効なエッジで再同期する |
| その他の特徴 | • メッセージ指向通信によるシステム構成の柔軟性 • エラー検出、再送、故障の封じ込め機能 • CANコントローラ内蔵マイコン、トランシーバ、開発ツールが豊富 |
| 適用箇所 | パワートレイン、シャシー、ボディ制御などの車載ネットワーク、および産業機器の制御ネットワーク |
配線長の目安
ビットレートと全体の配線長はトレードオフです。
- 1 Mbit/s:~40 m
- 500 kbit/s:~100 m
- 250 kbit/s:~250 m
- 125 kbit/s:~500 m
実際はスタブ(メインバスからノードへ伸びる枝線)の数・長さ、分散、コネクタ、トランシーバの遅延などで変わります。
CANの物理層
CANは、CAN_HとCAN_Lと呼ばれる2本の通信線を使用して送受信します。 信号は2線間の差動電圧で表されます。差動電圧がほぼない状態をレセシブといい、論理値1に対応します。差動電圧がある状態をドミナントといい、論理値0に対応します。 通信バス上でドミナントとレセシブが同時に出力された場合は、ドミナントが優先されます。この性質を利用して、複数ノードが同時に送信を開始した場合でも、フレームを破壊せずにアービトレーションを行えます。 また、CAN_HとCAN_Lの両方に同じ向きのノイズが重畳しても、2線間の電圧差は変化しにくいため、外部ノイズに強い特長があります。
以下は、代表的なHigh-speed CANトランシーバにおける送信出力電圧範囲の例です。単位は V で、実際の値は使用するトランシーバ、電源電圧、負荷、測定条件によって異なります。
| バスの状態 | レセシブ | ドミナント | ||||
|---|---|---|---|---|---|---|
| min | nom | max | min | nom | max | |
| CAN_H | 2.00 | 2.50 | 3.00 | 2.75 | 3.50 | 4.50 |
| CAN_L | 2.00 | 2.50 | 3.00 | 0.50 | 1.50 | 2.25 |
| 差動電圧(CAN_H - CAN_L) | -0.50 | 0 | 0.05 | 1.50 | 2.00 | 3.00 |
電気的特性の詳細
- 差動入力電圧が0.5 V以下の場合はレセシブ、0.9 V以上の場合はドミナントとして保証されます。0.5 Vを超え0.9 V未満の範囲は遷移領域であり、論理状態は保証されません
- 共通モード電圧の許容範囲は、適用する規格版とトランシーバによって異なるため、使用デバイスのデータシートを確認してください
- 終端抵抗:バスの物理的な両端に120 Ωずつ配置し、バスから見た合成抵抗を約60 Ωとします
- ケーブル容量は、最大配線長、接続可能ノード数、ビットレートなどに影響します。使用するケーブルおよびトランシーバの仕様を確認して設計してください
トポロジと終端
- ライン型(バス型)が原則です。バスの物理的な両端に120 Ωの終端抵抗を配置し、合成で約60 Ωとします
- スプリット終端では、終端抵抗を60 Ω + 60 Ωに分割し、その中点をコンデンサでGNDへ接続します。コモンモードノイズの抑制に有効です
- スタブ長はできるだけ短くします。1 Mbit/sで 0.3 m以下は設計上の目安の一例であり、許容長はトランシーバ、配線、サンプルポイントなどに依存します
- ケーブルには、特性インピーダンス約 120 Ωのツイストペアを使用します。EMC要件に応じてシールドも検討します
接続構成
終端抵抗は各ノードではなく、メインバスの物理的な両端に配置します。
主要コンポーネント:
- MCU:アプリケーション処理を行うマイコン
- CANコントローラ:CANプロトコル処理を行う機能。多くの場合、MCUに内蔵される
- CANトランシーバ:CAN_H / CAN_Lに接続する物理層インターフェース
- 終端抵抗:信号反射防止のため、メインバスの両端に配置
マルチマスター方式
CANは、バスがアイドル状態のときに、接続されたすべてのノードがメッセージ送信を開始できるマルチマスター方式です。 複数のノードが同時に送信を開始した場合は、CAN IDなどを用いたビット単位の非破壊アービトレーションによって、送信を継続するノードが決まります。原則として、数値の小さいCAN IDほど優先順位が高くなります。
CANのデータリンク層は、送信先ノードのアドレスではなく、メッセージを識別するCAN IDを用いるメッセージ指向通信です。そのため、既存のメッセージを受信するだけのノードであれば、既存の送信ノードを変更せず追加できる場合があります。ただし、送信ノードの追加や通信仕様の変更では、CAN IDの割り当て、バス負荷、送信周期、優先順位、終端、配線容量、アプリケーションへの影響を確認する必要があります。
CSMA/CA方式とCSMA/CR方式
CANの媒体アクセス方式は、CSMA/CA(Carrier Sense Multiple Access / Collision Avoidance)と説明されることもありますが、CANは複数ノードが同時に送信を開始した場合に、待ち時間によって衝突を避けるのではなく、ビット単位の非破壊アービトレーションで送信を継続するノードを決定します。この動作を明確に表す場合は、CSMA/CR(Carrier Sense Multiple Access / Collision Resolution)と呼びます。
アービトレーション(通信調停)
メッセージを送信するノードは通信バスの状態を監視し、送信したビットと実際のバス値を1 bitずつ比較します。複数のノードが同時に送信した場合は、フレームのアービトレーションフィールドに含まれるCAN IDなどを使用して、送信を継続するノードを決定します。この仕組みをアービトレーション(通信調停)と呼びます。 レセシブを送信したノードがドミナントを検出すると、そのノードはアービトレーションに負けたと判断して送信を中止し、受信へ移行します。勝ったノードのフレームは破壊されず、そのまま送信されます。負けたノードは、バスが再びアイドル状態になった後に再送を試みます。
ビットスタッフィング
CANの各ノードは、信号レベルの変化を利用して送受信タイミングを同期・再同期します。特に、レセシブからドミナントへのエッジが再同期に利用されます。 同じ値のビットが長く続くと、再同期に利用できるエッジが不足し、送信側と受信側のクロック差が蓄積する可能性があります。この同期ずれを防ぐため、Classical CANでは、同じ値のビットが5 bit連続した場合、その反対の値を持つスタッフビットを挿入します。 この仕組みをビットスタッフィングといい、挿入されるビットをスタッフビットといいます。これによって一定間隔で信号レベルの変化が生じ、受信ノードが再同期を行う機会を確保します。
- スタッフビットはシーケンスレベルでCANコントローラーによって自動で付与、除去が行われます。
- CANの波形をオシロスコープ等で確認する場合にはスタッフビットが入っているので注意が必要です。
CANで使用されるフレームとフレーム間隔
| フレーム | 役割 |
|---|---|
| データフレーム | CAN IDとデータをバス上へ送信するために使用する。すべてのノードが受信し、CAN IDに基づいて必要なメッセージを選択する |
| リモートフレーム | 同じCAN IDを持つデータフレームの送信を要求するために使用する。送信先ノードを直接指定するものではない。Classical CANでのみ使用でき、CAN FDとCAN XLでは使用できない |
| エラーフレーム | エラーを検出したノードが、他のノードへエラーを通知するために使用する |
| オーバーロードフレーム | 受信処理の遅延などにより、次のデータフレームまたはリモートフレームの開始を遅らせるために使用する |
データフレーム
データフレームには、11 bitのCAN IDを使用する標準フォーマットと、29 bitのCAN IDを使用する拡張フォーマットがあります。 拡張フォーマットでは、11 bitのBase IDに18 bitのID Extensionが追加され、合計29 bitのCAN IDを表します。 標準フレームの11 bit IDと、拡張フレームのBase ID 11 bitが同一の状態で同時送信された場合は、SRRおよびIDEの値によって標準フレームがアービトレーションに勝ちます。
標準フォーマット
-
SOF(Start of Frame):フレームの開始を示す1 bitのドミナント
-
Arbitration Field(調停フィールド):フレームの優先順位を決定する領域
- Base ID:11 bitの標準ID
- RTR:データフレームではドミナント、リモートフレームではレセシブとなり、両者を識別するビット
-
Control Field:IDE、FDF、DLCで構成される領域
- IDE:標準フォーマットと拡張フォーマットを識別するビット
- FDF:Classical CANではドミナント固定で、CAN FDフレームとの識別に使用するビット
- DLC:データ長を表すコード
-
Data Field:0~8 byteのデータを格納する領域
-
CRC Field:伝送誤りを検出するための領域
-
ACK Field:フレームを正常に受信したノードがドミナントを出力し、受信確認を示す領域
-
EOF(End of Frame):フレームの終了を示す領域
拡張フォーマット
拡張フォーマットは、Arbitration FieldとControl Fieldが標準フォーマットと異なります。 29 bitのCAN IDを利用するSAE J1939などの上位プロトコルで使用されます。
-
Arbitration Field(調停フィールド):フレームの優先順位を決定する領域
- Base ID:先頭11 bitのID
- SRR:Substitute Remote Request。レセシブ固定
- IDE:Identifier Extension。レセシブ固定で、拡張フォーマットであることを示す
- ID Extension:18 bitの拡張ID。Base IDと合わせて29 bitのCAN IDを構成する
- RTR:データフレームではドミナント、リモートフレームではレセシブとなり、両者を識別するビット
-
Control Field:FDF、r0、DLCで構成される領域
- FDF:Classical CANではドミナント固定で、CAN FDフレームとの識別に使用するビット
- r0:予約ビット
- DLC:データ長を表すコード
フレーム終了後のバス状態(インターフレームスペース)
データフレームまたはリモートフレームの終了後、次のフレームが開始されるまでには、インターフレームスペースが置かれます。通常、インターフレームスペースは3 bitのIntermissionと、その後のBus Idleで構成されます。Intermissionの3 bitはいずれもレセシブです。
-
インターミッション
3bitのレセシブで、この間にドミナントが検出された時にオーバーロードフレームを通知する -
サスペンドトランスミッション
直前のメッセージを送信したノードがエラーパッシブ状態の時に追加される8bitのレセシブ区間 -
バスアイドル
次のフレームまでの間、バスが空いている状態
Intermissionが終了するとバスはアイドル状態となり、送信待ちのノードは次のSOFからフレームの送信を開始できます。送信が始まるまでのBus Idleは可変長です。
前のフレームを送信したエラーパッシブノードは、Intermissionに続いて8 bitのレセシブからなるSuspend Transmissionを待ってから、次の送信を開始します。この待機中に他ノードが送信を開始した場合、そのノードは受信側へ移行します。
CANのビットタイミング
CANでは各ノードがそれぞれのクロックを使用するため、1 bitの時間をTime Quantum(Tq)という単位に分割し、ビットを判定する位置と同期ずれを補正する範囲を設定します。同一ネットワーク上のノードは、同じ公称ビットレートと互換性のあるサンプルポイントを使用する必要があります。
1 bitを構成するセグメント
公称ビット時間は、Sync_Seg、Prop_Seg、Phase_Seg1、Phase_Seg2の4つのセグメントで構成されます。各セグメントは整数個のTqで設定します。
- Tq(Time Quantum):ビットタイミングを構成する最小時間単位。公称ビット時間は「1 bit内のTq数 × 1 Tq」で決まります
- Sync_Seg:ビットの開始位置を表す1 Tqの区間
- Prop_Seg:バス配線、トランシーバ、入出力回路などの伝搬遅延を補償する区間
- Phase_Seg1 / Phase_Seg2:エッジ位置のずれを再同期によって補正する区間
- サンプルポイント:Phase_Seg1の直後にあり、その時点のバスレベルを受信ビット値として判定する位置
1 bit内の総Tq数をNとすると、1 Tq = 1 ÷(公称ビットレート × N)です。サンプルポイントの位置は、次式で表せます。
サンプルポイント(%)=(Sync_Seg + Prop_Seg + Phase_Seg1)÷ 1 bit内の総Tq数 × 100
多くのCANコントローラでは、Prop_SegとPhase_Seg1をまとめてTSEG1、Phase_Seg2をTSEG2として設定します。設定可能なTq数やプリスケーラの範囲は、使用するCANコントローラによって異なります。
ハード同期と再同期
Bus Idle後のSOFでレセシブからドミナントへのエッジを検出すると、各ノードはビット時間の開始位置を合わせるハード同期を行います。フレーム送受信中は、ビットスタッフィングなどによって生じるエッジを使用して再同期し、発振器誤差や伝搬遅延による位相ずれを補正します。
- ノード側クロックが進み、バスエッジを想定より遅く検出した場合は、Phase_Seg1を延長します
- ノード側クロックが遅れ、バスエッジを想定より早く検出した場合は、Phase_Seg2を短縮します
- SJW(Synchronization Jump Width)は、1回の再同期で延長または短縮できる最大補正幅です
実際の設定では、ビットレートだけでなく、配線長、トランシーバ遅延、発振器精度、サンプルポイント、SJWを含めてネットワーク全体で確認する必要があります。
CANのエラー
各ノードはエラー状態というステータスを持っています。 エラー状態とはエラーアクティブ、エラーパッシブ、バスオフの3つの状態を指し、各ノードの持つ送信エラーカウンタ、受信エラーカウンタの値に応じて、いずれかのステータスに分類されます。 CANは多重通信のため、1つのバスを複数のノードが使用しています。そこに故障したノードがずっといるとエラーフレームを大量に送信することになり、他の正常なノードの通信を妨げることになります。 エラーを多発するノードを段階的に制限・隔離することで、ほかの正常なノードの通信を妨げにくくする「故障の封じ込め」の仕組みになっています。
-
エラーアクティブ
通常の通信参加状態です。エラーを検出した場合は、ドミナントビットで構成されるアクティブエラーフラグを送信します。エラーが一度も発生していないことを意味する状態ではありません。 -
エラーパッシブ
送信エラーカウンタ(TEC)または受信エラーカウンタ(REC)が規定値に達すると、エラーパッシブへ遷移します。- エラーを検出した場合は、レセシブビットで構成されるパッシブエラーフラグを送信します。ほかのノードが同じエラーを検出していない場合、このフラグはバス上のフレームを積極的には破壊しません
- 送信には一定の制限がかかります
- エラーカウンタが低下して規定条件を満たすと、エラーアクティブへ復帰できます
-
バスオフ
送信エラーカウンタ(TEC)が255を超えるとバスオフ状態となり、そのノードは通常の通信への参加を停止します。復帰方法はCANコントローラおよびシステムの設計に従います。
エラーフレーム
エラー条件を検出したノードは、エラーフラグを出力することでエラーを他のノードへ通知します。 エラーフラグはノードのエラー状態によりアクティブエラーフラグ、またはパッシブエラーフラグを出力します。 以下の図は、ノードA~Cがエラーアクティブ状態にあり、アクティブエラーフラグが重なり合う場合の代表例です。 送信ノードは、エラー処理後にデータフレームまたはリモートフレームの再送を通常は試みます。
エラーの種類
CANにはビットエラー、スタッフエラー、CRCエラー、フォームエラー、ACKエラーの5種類があります。1つの異常から複数の検出条件が成立し、複数種類のエラーが発生する場合もあります。
- ビットエラー (検出ノード:送信)
送信したビットと実際のバス値を比較し、両者が異なる場合に原則として検出します。ただし、アービトレーション中にレセシブを送信してドミナントを検出した場合はアービトレーション負けであり、ビットエラーとはしません。また、ACKスロットで送信ノードがレセシブを送信し、受信ノードによるドミナントを検出した場合もビットエラーではありません。
- スタッフエラー (検出ノード:受信)
ビットスタッフの対象フィールドで、同じレベルのビットが6個連続した場合に検出します。
- CRCエラー (検出ノード:受信)
受信フレームから算出したCRCと、受信したCRCシーケンスの値が異なる場合に検出します。
- フォームエラー (検出ノード:送信 / 受信)
CRCデリミタ、ACKデリミタ、EOFなど、固定形式が定められているフィールドで規定と異なるビットを検出した場合に発生します。
- ACKエラー (検出ノード:送信)
送信ノードがACKスロットでドミナントを検出できなかった場合、すなわち受信ノードからACKが返らなかった場合に検出します。
エラーフレームの出力タイミング
| エラーの種類 | 出力タイミング |
|---|---|
| ビットエラー スタッフエラー フォームエラー ACKエラー |
エラーを検出した直後のビットからエラーフラグを出力 |
| CRCエラー | ACKデリミタの次のビットからエラーフラグを出力 |
CAN上位プロトコル
CANopen
- 産業用制御向けの上位プロトコル
- オブジェクトディクショナリによる統一的なデータ管理
- FA機器、ロボット、医療機器などで採用
- CiA 301でCANopenのアプリケーション層と通信プロファイルを規定
- CiA 401やCiA 402などのデバイスプロファイルによって、機器の機能やインターフェースを標準化
SAE J1939
- 商用車・建設機械・農業機械向け標準
- 拡張ID(29 bit)を使用したPGN(Parameter Group Number)体系
- 診断、エンジン制御、車体制御の標準化されたメッセージセット
- Transport Protocol(TP)による大容量データ転送対応
Classical CAN / CAN FD / CAN XLの主な違い
ISO 11898-1では、Classical CAN、CAN FD、CAN XLのフレーム形式が規定されています。Classical CANは制御主体の周期通信に広く利用され、CAN FDはデータフィールドの拡大とデータフェーズの高速化によって、診断、ログ、ソフトウェア更新などの効率を高めます。CAN XLは標準化済みの第3世代CANで、より長いデータフィールドと高いデータレートを提供します。
| 項目 | Classical CAN | CAN FD | CAN XL |
|---|---|---|---|
| 主な規格 | ISO 11898-1 / ISO 11898-2 | ISO 11898-1 / ISO 11898-2 | ISO 11898-1 / ISO 11898-2 |
| データ長 | 0~8 byte | 0~64 byte | 1~2048 byte |
| ビットレート | 最大1 Mbit/s | アービトレーションフェーズは最大1 Mbit/s。データフェーズはトランシーバとネットワーク設計により最大約8 Mbit/s | CAN SIC XLトランシーバ使用時に最大約20 Mbit/s。実装とトポロジに依存 |
| リモートフレーム | あり | なし | なし |
| 主な用途 | 制御、監視、診断の基盤 | 診断、ログ、ソフトウェア更新、大きなデータの効率的な転送 | ゾーン型・バックボーンネットワーク、Ethernetフレームのマッピング、サービス指向通信 |
CAN XL対応コントローラは、Classical CANおよびCAN FDのフレーム形式にも対応できます。ただし、従来のClassical CAN専用コントローラやCAN FD専用コントローラがCAN XLフレームを処理できることを意味するものではありません。混在ネットワークでは、対応フレーム形式、トランシーバ、通信モード、ビットレートを考慮する必要があります。
CANの発展とセキュリティ
CAN XL
CAN XLはISO 11898-1およびISO 11898-2で標準化されており、対応コントローラ、トランシーバ、開発ツールの整備が進められています。
- データフィールド:1~2048 byte
- データレート:CAN SIC XLトランシーバ使用時に最大約20 Mbit/s
- Ethernetフレームのマッピングやサービス指向通信を支援
- Classical CANおよびCAN FDのフレーム形式を扱える実装が可能。ただし、従来ノードがCAN XLフレームを直接処理できるわけではない
CANを利用するシステムのセキュリティ対策
Classical CANおよびCAN FDのデータリンク層自体には、送信元認証や暗号化の機能は基本的に含まれていません。そのため、車載システムでは上位層やECU側で対策を実装します。
- AUTOSAR SecOCによる、MACとFreshness Valueを用いたPDUレベルのメッセージ認証
- ハードウェアセキュリティモジュール(HSM)による鍵の保護と暗号処理
- ゲートウェイでのフィルタリング、ネットワーク分離、侵入検知などの多層防御
- CAN XLでは、基本フレームとは別のオプションセキュリティ機能としてCANsecを利用可能
CAN通信をさらに学ぶには
車載LAN入門講座 CAN通信編のご案内
オンライン学習プラットフォーム「Udemy」にて、CAN通信入門講座を開設しています。「1から学ぶCAN通信」として、CAN通信の成り立ちからISO 11898-2を中心としたプロトコルを基礎から学習できます。
講座概要
- CANの成り立ちや通信の特徴
- ISO 11898-2を中心としたCAN通信プロトコルについての解説
- CAN通信におけるルール、通信の処理方法
- CAN通信のメッセージ構成と使用方法
- CAN通信のエラーの仕組み
コースの内容
- はじめに
- 第1章 CAN(Controller Area Network)とは
- 第2章 CANフレームの構成
- 第3章 エラーの仕組み
車載LAN入門講座 CAN通信編の詳細は、以下のリンクからご覧ください。(Udemyサイトへリンクします)
車載LAN入門講座 CAN通信編サニー技研のCAN通信への取り組み
サニー技研のCANへの取り組みは1998年からスタートしており、自動車メーカー、サプライヤー向けに量産ECU用CAN通信ミドルウェア開発の他、CAN通信バスアナライザツールやCANコンフォーマンステスタ、CAN通信リプログソフトウェア等、CAN通信を使った様々な受託開発や製品開発を手がけています。
CAN通信の開発環境が揃うサニー技研のCAN製品はこちらからご覧ください。
CAN / CAN FD通信開発実績はこちら