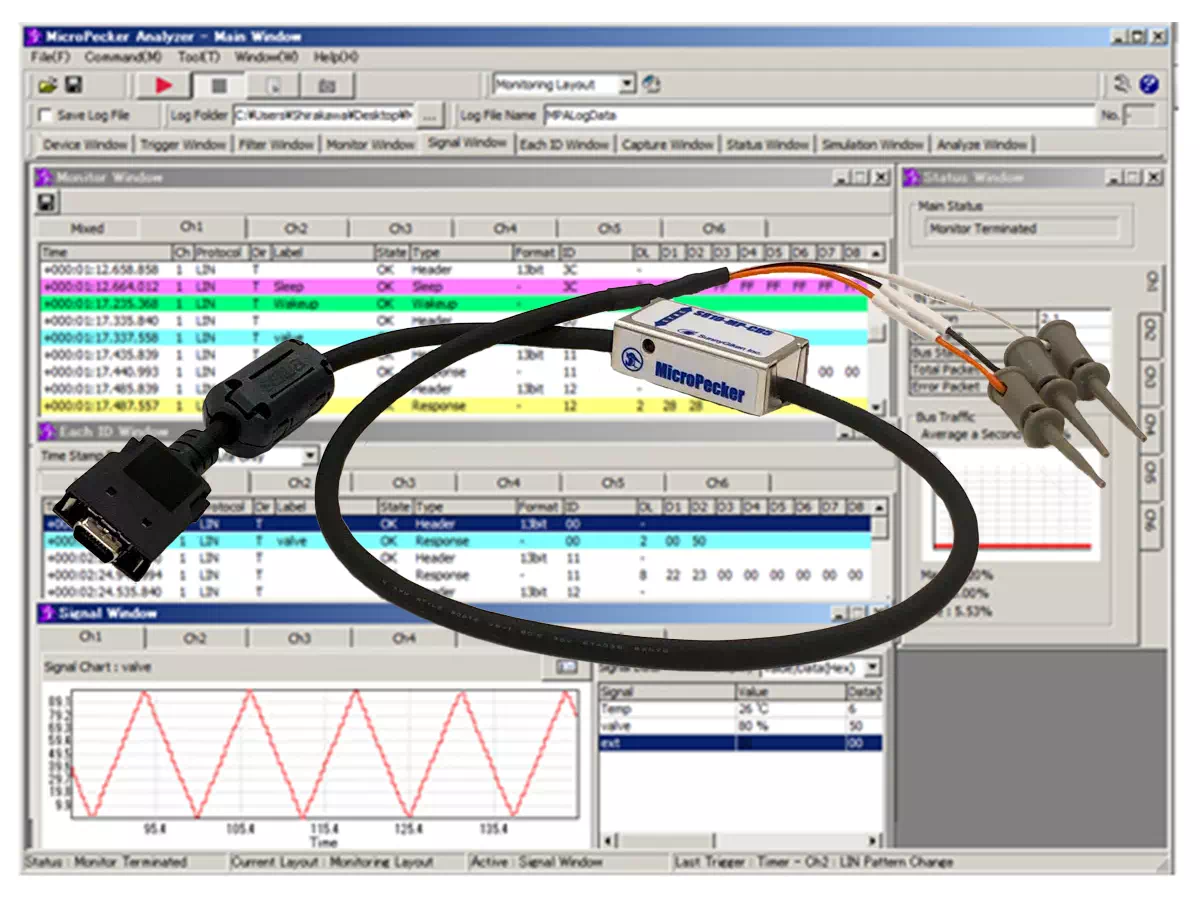
MicroPeckerX SocketCANドライバ《S810-MX-SKTCD》
目次現在位置
- MicroPeckerX SocketCANドライバとは
- Linux標準のCAN/CAN FD通信インターフェース
- 開発現場のニーズに対応
- SocketCANフレームワークの利点
- 主要機能
- 標準的なSocketCAN操作
- 標準ツールでの使用
- プログラミング言語対応
- 簡易起動スクリプト
- インストール手順
- 1. ドライバのビルド
- 2. 簡易起動スクリプトで起動
- 3. 手順を分けて起動する場合
- 4. 動作確認
- 動作環境
- 対応ビットレート
- 制限事項
- MicroPeckerX SocketCAN Driverクイックスタートガイド デモ動画
- SocketCAN対応ツール・アプリケーションとの連携例
- can-utilsによる送受信確認
- Wireshark / SavvyCANによる解析
- PythonなどのSocketCAN対応アプリケーション
- 組み込みLinux環境での評価
- 製品ラインナップ
- 無償ダウンロード
- MicroPeckerX SocketCANドライバ サポートパック
- サポート内容
- 他の開発環境との比較
- MicroPeckerX開発環境の選択
- タイミング制御の違い
- 選択の指針
MicroPeckerX SocketCANドライバとは
Linux標準のCAN/CAN FD通信インターフェース
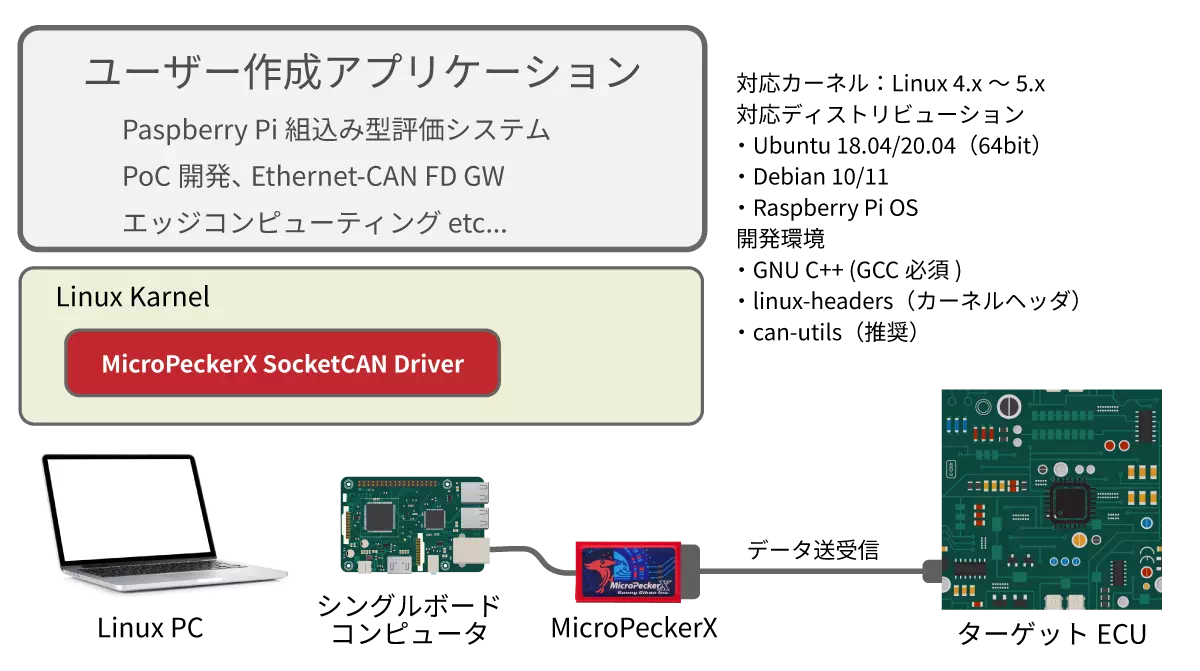
MicroPeckerX SocketCANドライバは、MicroPeckerX CAN FD AnalyzerをLinux標準のSocketCANフレームワークで制御可能にするカーネルドライバです。SocketCAN対応アプリケーションやツールと連携でき、Linux環境でのCAN/CAN FD通信開発・評価を支援します。
MicroPeckerX SocketCANドライバは、専用ページから無償でダウンロード可能です。
詳細な導入手順と最新情報は、Webマニュアルもご確認ください。
MicroPeckerX SocketCANドライバ Webマニュアル
開発現場のニーズに対応
MicroPeckerX SocketCANドライバは以下のご要望にお応えします。
- 既存のLinux CANツール(candump、cansend等)をそのまま使いたい
- WiresharkでCAN/CAN FD通信をリアルタイム解析したい
- SocketCAN対応のライブラリや既存アプリケーションと連携したい
- Pythonのpython-canライブラリなどで評価環境を構築したい
- Linux環境でCAN/CAN FD通信の確認を効率化したい
Linux標準のSocketCANフレームワークを利用したCAN/CAN FD通信環境を、MicroPeckerXで利用できます。

SocketCANフレームワークの利点
MicroPeckerX SocketCANドライバは、Linuxカーネル標準のSocketCANフレームワークを採用することで、以下の利点を提供します。
SocketCAN対応ツールとの連携
- can-utils(candump、cansend、cangen等)による送受信確認
- Wireshark、SavvyCANなどによる受信・解析
- ip linkコマンドによる標準的なネットワーク設定
Linux標準フレームワークの活用
- SocketCANの一般的な操作手順でCAN/CAN FD通信を設定
- C言語、Python(python-can)などSocketCAN対応アプリケーションから利用可能
- 既存のLinux評価環境への組み込みを支援
主要機能
標準的なSocketCAN操作
MicroPeckerX SocketCANドライバは、Linux標準のコマンドとAPIで制御可能です。通信用途では、can0 / can1の両方を起動してください。
デバイス設定と起動
# CAN設定(500kbps)
sudo ip link set can0 mtu 16
sudo ip link set can0 up type can bitrate 500000

# CAN FD設定(アービトレーション500kbps、データ2Mbps)
sudo ip link set can1 mtu 72
sudo ip link set can1 up type can bitrate 500000 dbitrate 2000000 fd on
標準ツールでの使用
# モニタリング
candump can0

# データ送信
cansend can0 123#DEADBEEF

# テストデータ生成
cangen can0 -g 10 -I 200 -L 8

# Wiresharkでの解析
sudo wireshark -i can0
プログラミング言語対応
C言語での開発
#include <linux/can.h>
#include <linux/can/raw.h>

int s = socket(PF_CAN, SOCK_RAW, CAN_RAW);
struct can_frame frame;

// データ送信
frame.can_id = 0x123;
frame.can_dlc = 8;
memcpy(frame.data, data, 8);
write(s, &frame, sizeof(frame));

// データ受信
read(s, &frame, sizeof(frame));
Pythonでの開発(python-can)
import can

# バス初期化
bus = can.interface.Bus('can0', bustype='socketcan')

# メッセージ送信
msg = can.Message(arbitration_id=0x123,
                  data=[1, 2, 3, 4, 5, 6, 7, 8])
bus.send(msg)

# メッセージ受信
msg = bus.recv(timeout=1.0)
簡易起動スクリプト
開発効率を向上させる専用スクリプトを提供しています。
# スクリプトに実行権限付与
chmod +x mpdrv_run

# ドライバロード
./mpdrv_run load

# デバイス起動(can0、can1を順に起動)
./mpdrv_run start-all

# デバイス停止
./mpdrv_run stop can0
./mpdrv_run stop can1

# ドライバ取り外し
./mpdrv_run remove
インストール手順
1. ドライバのビルド
# ドライバディレクトリへ移動
cd 01_drv

# カーネルモジュールのビルド
make
2. 簡易起動スクリプトで起動
# スクリプトに実行権限付与
chmod +x mpdrv_run

# ドライバロード
./mpdrv_run load

# 通信用途ではcan0 / can1の両方を起動
./mpdrv_run start-all

# 状態確認
./mpdrv_run status
CAN FDで起動する場合は、必要に応じて環境変数を指定します。
MPX_BITRATE=500000 MPX_DBITRATE=2000000 MPX_CANFD=1 ./mpdrv_run start-all3. 手順を分けて起動する場合
sudo modprobe can
sudo modprobe can_dev
sudo insmod ./MpxDrv.ko

sudo ip link set can0 mtu 16
sudo ip link set can0 up type can bitrate 500000

sudo ip link set can1 mtu 16
sudo ip link set can1 up type can bitrate 500000
CAN FDの場合は、例えば以下のように起動します。
sudo ip link set can0 mtu 72
sudo ip link set can0 up type can bitrate 500000 dbitrate 2000000 fd on
sudo ip link set can1 mtu 72
sudo ip link set can1 up type can bitrate 500000 dbitrate 2000000 fd on
4. 動作確認
# 受信確認
candump can0

# 別ターミナルから送信確認
cansend can0 123#11223344
動作環境
以下は、Readme.txtおよびWebマニュアルに記載されている動作確認済み環境の例です。実際の対応範囲や制限事項は、同梱Readme.txtおよびWebマニュアルをご確認ください。
| 項目 | 内容 |
|---|---|
| 動作確認済み環境の例 | Ubuntu 24.04.4 LTS / kernel 6.17.0-22-generic / gcc 13.3.0 |
| 必要・推奨パッケージ | GCC、make、実行中カーネル向けのビルド環境、can-utils、iproute2 |
| 対応プロトコル | Classical CAN(CAN 2.0)、CAN FD |
| ネットワークインターフェース | 2ch対応(例:can0 / can1)。既存のCANインターフェースがある環境では名称が異なる場合があります。 |
対応ビットレート
| プロトコル | 対応設定 |
|---|---|
| Classical CAN | 500Kbps , 1Mbps |
| CAN FD (Arbitration bitrate / Data bitrate) | 500Kbps / 2Mbps , 500Kbps / 4Mbps , 500Kbps / 5Mbps |
制限事項
- 通信ボーレートは、上記サポート表に含まれる組み合わせのみ設定できます。
- CAN FDでは、
fd onとdbitrateを併用してください。 sample-point/sjw/tqなどを明示しても個別設定値としては反映されず、対応する固定プリセット timing を使用します。- hardware timestampは受信timestamp情報の読み出しに対応します。TX timestampおよびhardware timestampの設定変更には対応していません。
- 通信用途では、MicroPeckerX firmwareのmonitor開始仕様により
can0/can1の両方を起動してください。片方のみを起動した状態では、SocketCAN上はUPに見えても送受信できない場合があります。 - 本バージョンの機能は、予告なく変更される場合があります。
MicroPeckerX SocketCAN Driverクイックスタートガイド デモ動画
SocketCAN対応ツール・アプリケーションとの連携例
MicroPeckerX SocketCANドライバは、Linux標準のSocketCANインターフェースを利用するツールやアプリケーションとの連携に活用できます。
can-utilsによる送受信確認
利用例
candump、cansend、cangenなどを使い、CAN/CAN FDフレームの送受信確認や簡易的な通信テストを行えます。Wireshark / SavvyCANによる解析
利用例
Wiresharkによる受信・解析や、SavvyCANによる送受信確認など、SocketCANに対応したツールを評価・解析用途で利用できます。PythonなどのSocketCAN対応アプリケーション
利用例
python-canなど、SocketCANバックエンドに対応したライブラリを使用して、Linux上で独自の評価アプリケーションを構築できます。組み込みLinux環境での評価
利用例
SocketCANを利用する既存のLinux評価環境へ組み込み、CAN/CAN FD通信の確認やログ収集用途に活用できます。実際の対応環境は、同梱Readme.txtおよび正式版Webマニュアルをご確認ください。製品ラインナップ
無償ダウンロード
MicroPeckerX SocketCANドライバは、MicroPeckerXユーザー向けに無償でダウンロードが可能です。 但し、MicroPeckerX SocketCANドライバに対しての技術的な問合わせ対応は含まれません。 ドライバの組込み方法など、ユーザーからの技術的な問合わせ対応については、別途有償サポートパックのお申込みが必要になります。
| 製品型名 | 製品名 |
|---|---|
| S810-MX-SKTCD | MicroPeckerX SocketCANドライバ |
※:ご利用には、MicroPeckerX CAN FD Analyzer《S810-MX-FDx》または、MicroPeckerX CAN FDインターフェースモデル《S810-MX-HW2》が必要です。
MicroPeckerX SocketCANドライバ ダウンロード
MicroPeckerX SocketCANドライバ サポートパック
MicroPeckerX SocketCANドライバの組込み、問い合わせサポート対応は別途有償サポートとなります。
サポート内容
- 登録日から1年間の年間サポート
- 最大12件(合計20時間まで)の問い合わせに対応します
- 電話又は、メールによる組込み方法に関する問合せサポートを致します
- 問合せサポートに関しては、1週間以内の回答を目途とします
※緊急対応は含まれておりません - MicroPeckerX SocketCANドライバのカスタマイズ作業は含まれておりません
MicroPeckerX SocketCANドライバの年間サポートをご希望の方は、下記の製品型名でお知らせください。
| 製品型名 | 製品名 |
|---|---|
| S810-MX-SKTCD-SPT | MicroPeckerX SocketCANドライバ サポートパック |
他の開発環境との比較
MicroPeckerX開発環境の選択
MicroPeckerXは用途に応じて3つの開発環境を提供しています
MicroPeckerX SocketCANドライバ
《S810-MX-SKTCD》

MicroPeckerX アプリケーション開発ライブラリ for Linux
《S810-MX-ADL2L》
MicroPeckerX アプリケーション 開発ライブラリ for Windows
《S810-MX-ADL2N》
| 開発環境 | SocketCANドライバ | Linux版ライブラリ | Windows版ライブラリ |
|---|---|---|---|
| 動作レベル | カーネル空間 | ユーザー空間 | ユーザー空間 |
| 標準ツール互換 | ○ SocketCAN対応ツールと連携 | △ 独自API | △ 独自API |
| 送信タイミング精度 | △ カーネル依存 | ◎ 0.1ms精度保証 | ◎ 0.1ms精度保証 |
| 周期送信精度 | △ OS負荷影響大 | ◎ ライブラリ制御 | ◎ ライブラリ制御 |
| リアルタイム性 | ○ 低遅延だが精度は不定 | ◎ 精度保証あり | ◎ 精度保証あり |
| 開発の容易さ | ○ Linux知識必要 | ◎ 簡単なAPI | ◎ 簡単なAPI |
| Python対応 | ○ python-can | ◎ 専用ラッパー | △ 要開発 |
| 組み込みLinux | ○ 環境により要確認 | ○ 環境により要確認 | × 非対応 |
タイミング制御の違い
重要な技術的違い
SocketCANドライバは標準的なLinuxカーネルのスケジューリングに依存するため、送信タイミングの精度はカーネルの負荷状況により変動します。一方、アプリケーション開発ライブラリは独自のタイミング制御機構により、高精度な送信制御を実現しています。
SocketCANドライバのタイミング特性
- 送信タイミング: カーネルスケジューラに依存(数ms~数十msの変動)
- 周期送信: cangen等のツールはユーザー空間で動作するため精度低下
- 適用場面: タイミング精度が緩い用途、SocketCAN対応ツールとの連携重視
アプリケーション開発ライブラリのタイミング特性
- 送信タイミング: 0.1ms単位での高精度制御
- 周期送信: ライブラリ内部で精密制御(ジッタ最小化)
- 適用場面: ECUシミュレーション、厳密なタイミング要求がある評価
選択の指針
SocketCANドライバを選ぶべき場合
- 既存のLinux CANツールを活用したい
- WiresharkやSavvyCANで解析したい
- SocketCAN対応アプリケーションと連携したい
- タイミング精度よりもSocketCAN対応ツールとの連携を重視
アプリケーション開発ライブラリを選ぶべき場合
- 高精度な送信タイミング制御が必要
- 周期送信の精度を保証したい
- ECUシミュレーションなど厳密な制御が必要
- 独自の評価ツールを開発したい
具体的な使い分け例
| 用途 | 推奨 | 理由 |
|---|---|---|
| ECUシミュレーション | ライブラリ | 高精度タイミング必須 |
| ログ収集・モニタリング | SocketCAN | タイミング精度不要 |
| 周期メッセージ送信 | ライブラリ | ジッタ最小化が重要 |
| 既存ツールとの連携 | SocketCAN | SocketCAN対応を活用 |
| リプログラミング | ライブラリ | タイムアウト制御重要 |
| ネットワーク解析 | SocketCAN | Wireshark活用 |