MicroPeckerX アプリケーション開発ライブラリ for Linux《S810-MX-ADL2L》

目次現在位置
- LinuxでCAN / CAN FD / LINアプリケーションを開発
- 開発現場のニーズに対応
- クロスプラットフォーム対応とAPI統一
- 幅広いプラットフォーム対応
- 対応CPUアーキテクチャ
- Raspberry Pi対応による組込み開発
- 主要な機能
- CAN / CAN FD
- LIN
- マルチチャンネル対応
- 対応するMicroPeckerX
- C++・Pythonによる開発
- C++(GNU G++)
- Python
- サンプルプログラム
- 動作環境
- 基本要件
- 動作確認済み環境
- 活用例
- Raspberry Pi組込み型評価システム
- エッジコンピューティング・IoTゲートウェイ
- 産業用制御システム
- 研究開発・プロトタイピング
- 開発環境の比較
- ダウンロード・サポート
LinuxでCAN / CAN FD / LINアプリケーションを開発
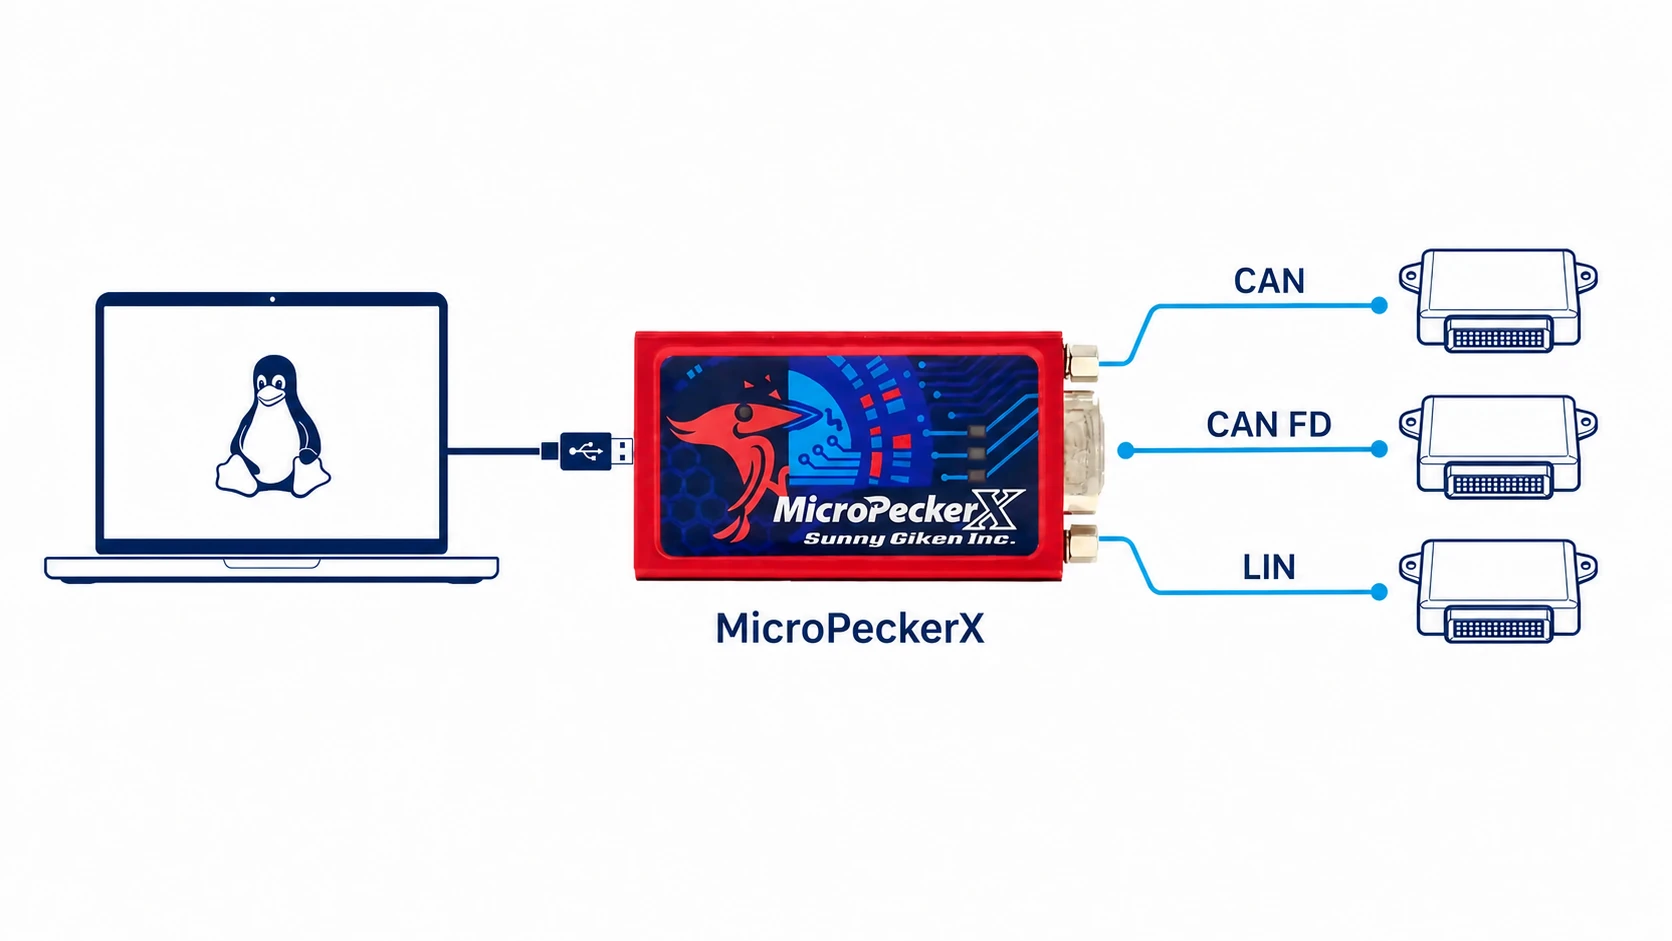
MicroPeckerX アプリケーション開発ライブラリ for Linux《S810-MX-ADL2L》は、MicroPeckerXをCAN、CAN FD、LINインターフェースとしてLinux PCから制御するためのAPIライブラリです。
C++(GNU G++)とPythonを利用して、車載ネットワークのモニタリング、ECUシミュレーション、自動評価アプリケーションを開発できます。MicroPeckerXは最大4台まで同時制御でき、CAN / CAN FD機とLIN機を組み合わせた評価環境にも対応します。
本ライブラリは無償でダウンロードできます。導入方法、API仕様、サンプルプログラムの詳細はWebマニュアルをご覧ください。
開発現場のニーズに対応
MicroPeckerX アプリケーション開発ライブラリ for Linuxは、以下のご要望にお応えします。
- Linux環境からCAN通信、CAN FD通信、LIN通信を行いたい
- Raspberry Pi(ラズベリーパイ)を使って車載通信を利用したい
- Pythonで手軽にCAN/CAN FD/LIN通信アプリケーションを開発したい
- 組込みLinuxでPCレスの評価環境を構築したい
- エッジコンピューティングやIoTゲートウェイを開発したい
車載通信を使ったツールを開発したい、というご要望を、MicroPeckerXアプリケーション開発ライブラリが実現します。
クロスプラットフォーム対応とAPI統一
MicroPeckerX アプリケーション開発ライブラリの最大の特徴は、Windows版とLinux版でAPI仕様が統一されていることです。
API仕様の統一による開発効率化
- Windows版とLinux版で共通のAPI仕様
- OSが異なってもアプリケーション開発ライブラリの使い方は同じ
- クロスプラットフォーム開発での移植が容易
精密なタイミング制御
- 0.1ms単位での送信タイミング指定
- 周期送信のジッタ最小化
- 2chチャンネル同期制御
幅広いプラットフォーム対応
対応CPUアーキテクチャ
- x86_64/x86_32: デスクトップPC向け
- ARM v7/v8: Raspberry Pi、組込みボード向け
Raspberry Pi対応による組込み開発
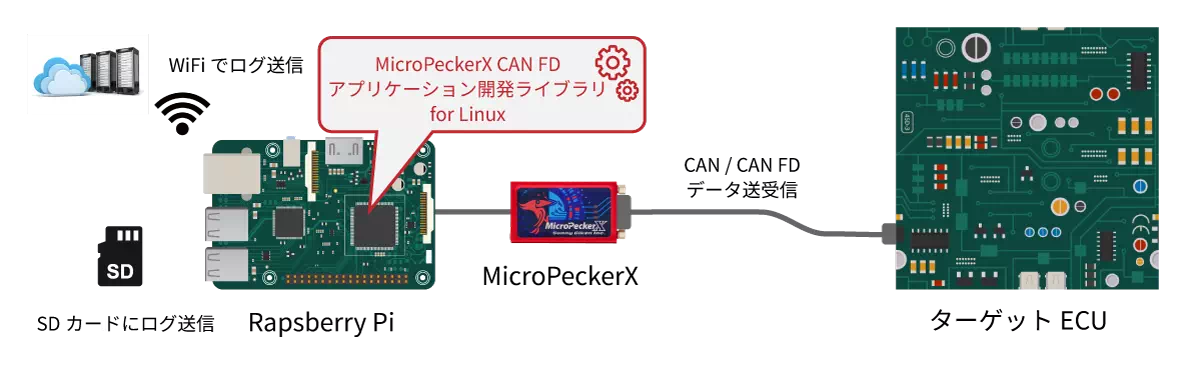
Linux版では、Raspberry Pi(ラズベリーパイ)のようなLinux OSが動作するコンピューターボードでも動作可能です。
PCレスの環境でCAN通信、CAN FD通信を実現させたりと、MicroPeckerX CAN FDアプリケーション開発ライブラリ for Linuxを活用することで、MicroPeckerXをCAN/CAN FDデバイスとした応用範囲が広がります。
主要な機能
CAN / CAN FD
- CAN / CAN FD通信のモニタリング
- スロット送信による周期・シーケンス制御
- ダイレクト送信による任意タイミングのフレーム送信
- CANエラーフレームを含む通信ログの取得
LIN
- LIN通信のモニタリング
- LINマスタ/スレーブシミュレーション
- スケジュールによるフレーム送信
- 割り込み送信
- Wakeup送信
マルチチャンネル対応
- 2チャンネル独立制御
- 異なるモード設定可能(モニタ/シミュレーション)
- チャンネル間の同期動作(MicroPeckerX 最大4台の同期)
対応するMicroPeckerX
| 通信プロトコル | 対応するMicroPeckerX | チャンネル数 |
|---|---|---|
| CAN / CAN FD | S810-MX-FD1、S810-MX-FD2、S810-MX-HW1、S810-MX-HW2 | 1台あたり2ch、最大8ch |
| LIN | S810-MX-LN1、S810-MX-HW3 | 1台あたり1ch、最大4ch |
CAN / CAN FD機とLIN機は混在して接続できます。接続できるMicroPeckerXは、組み合わせにかかわらず合計最大4台です。
C++・Pythonによる開発
C++(GNU G++)
MPXCtrlFree.hをインクルードし、静的ライブラリまたは動的ライブラリをリンクします。次のコードは、CAN / CAN FDの初期化からモニタ開始までを抜粋したものです。
#include "MPXCtrlFree.h"
#include <cstring>
StMPXDeviceInfo devices[4];
uint8_t count = 0;
if (MPXOpen(devices, 4, &count) == E_OK && count > 0) {
const uint32_t serial = devices[0].Serial;
StMPXCANParam param;
std::memset(¶m, 0, sizeof(param));
param.Mode = MPX_CAN_MODE_MONITOR;
param.ArbitrationBaudrate = MPX_CAN_PARAM_ABR_500K;
param.ArbitrationSamplepoint = MPX_CAN_PARAM_SP_80P;
param.DataBaudrate = MPX_CAN_PARAM_DBR_2M;
param.DataSamplepoint = MPX_CAN_PARAM_SP_80P;
param.EnableTerminate = MPX_CAN_TERMINATE_ENABLE;
MPXCANSetParam(serial, 1, ¶m);
MPXMonitorStart(serial, MPX_SYNC_MASTER);
// MPXCANGetLogExを定期的に呼び出してログを取得
uint32_t msec;
uint16_t usec;
MPXMonitorStop(serial, &msec, &usec);
MPXClose();
}LINでは、プロトコル、通信速度、チェックサムなどをStMPXLINParamへ設定し、MPXLINSetParamへ渡します。
StMPXLINParam param;
std::memset(¶m, 0, sizeof(param));
param.Mode = MPX_LIN_MODE_MONITOR;
param.Revision = MPX_LIN_REV_21;
param.Baudrate = 19200;
param.SyncBreak = 13;
param.Delimiter = 1;
param.HeaderSpace = 1;
param.ResponseSpace = 1;
param.ByteSpace = 1;
param.WakeupWidth = 250;
param.SleepTime = 4000;
for (int id = 0; id < 0x40; ++id) {
param.IDSetting[id].CheckSumType = MPX_LIN_PARAM_CS_CLASSIC;
}
MPXLINSetParam(serial, ¶m);
MPXMonitorStart(serial, MPX_SYNC_MASTER);Python
同梱サンプルでは、C++で作成された拡張モジュールMPX_ADL_WRを介してライブラリを利用します。
import time
import MPX_ADL_WR

result = MPX_ADL_WR.MPXOpen()
if result[0] == 0 and result[1] > 0:
    serial = result[2][0]

    MPX_ADL_WR.MPXSampleCANInit(serial, 1)
    MPX_ADL_WR.MPXMonitorStart(serial)

    for _ in range(100):
        logs = MPX_ADL_WR.DispMonitor(serial, 1)
        if logs is not None:
            print(logs)
        time.sleep(0.01)

    MPX_ADL_WR.MPXMonitorStop(serial)
    MPX_ADL_WR.MPXClose()
ここでは処理の流れが分かるようにエラー処理などを省略しています。完全なコードは、Webマニュアルおよびダウンロードパッケージに同梱されるサンプルプログラムをご利用ください。
サンプルプログラム
| プロトコル | 開発言語 | サンプル内容 |
|---|---|---|
| CAN / CAN FD | C++ | モニタ、シミュレーション |
| Python | モニタ、シミュレーション | |
| LIN | C++ | モニタ、マスタシミュレーション、スレーブシミュレーション |
| Python | モニタ、マスタシミュレーション、スレーブシミュレーション |
CAN / CAN FDサンプルは、通信速度500kbps、データ部2Mbps、サンプルポイント80%、終端抵抗有効を初期値としています。
LINサンプルは、LIN 2.1、19200bps、Classic checksumを初期値としています。
動作環境
基本要件
| 項目 | 内容 |
|---|---|
| OS | Linux |
| CPUアーキテクチャ | x86(64bit / 32bit)、Arm v7-A / v8-A |
| 開発言語 | C++、Python |
| C++開発環境 | GNU C++(G++) |
| メモリ | 512MB以上 |
| USBポート | USB 2.0(Hi-Speed)。接続するMicroPeckerX台数分のポートが必要 |
OSを仮想化した環境での動作は非対応です。Pythonサンプルのセットアップで使用するvenvはPythonパッケージを分離する仕組みであり、OS仮想マシンとは異なります。外付けUSBハブを使用する場合は、セルフパワー対応機器を使用してください。
動作確認済み環境
| 確認に使用した機器 | OS / ディストリビューション | カーネル | CPU | 開発環境 |
|---|---|---|---|---|
| x86搭載PC | Ubuntu 24.04(64bit) | Linux 7.0.0-28-generic | x86 | gcc 13.3.0、glibc 2.39 |
| Raspberry Pi 5 | Raspberry Pi OS(Debian GNU/Linux 13 64bit) | Linux 6.18.34+rpt-rpi-2712 | Arm v8-A | gcc 14.2.0、glibc 2.41 |
活用例
MicroPeckerX アプリケーション開発ライブラリ for Linuxを使って以下のシステム開発が可能です。
Raspberry Pi組込み型評価システム
開発現場のニーズ
実車環境での長期評価や、PCレスの組込み評価システムが必要。従来のPC依存システムでは設置場所や運用に制約がありました。MicroPeckerX アプリケーション開発ライブラリの活用
Linux版ライブラリとRaspberry Piを組み合わせて、小型で低消費電力の組込み評価システムを構築。スロット送信機能により、実車環境で要求される厳密な周期送信を実現。車両への設置や長期運用が容易になります。エッジコンピューティング・IoTゲートウェイ
開発現場のニーズ
工場内のCAN機器データを収集し、クラウドに送信するエッジデバイスを開発したい。PCレスで長期安定動作する小型システムが必要。MicroPeckerX アプリケーション開発ライブラリの活用
Pythonラッパーを活用して、CAN通信とクラウド連携を簡単に実装。マルチスレッド対応により、データ収集と送信を並行処理。MQTTやHTTPSでのデータ送信により、リアルタイム監視システムを実現。産業用制御システム
開発現場のニーズ
工場の生産設備をCAN通信で制御・監視したい。リアルタイム性が要求される制御システムの構築が必要。MicroPeckerX アプリケーション開発ライブラリの活用
スロット送信機能により、MicroPeckerX内部で高精度な周期送信を実現。ソフトウェア制御の不安定さを排除し、産業機器が要求する厳密なタイミング制御を実現。0.1ms精度のタイミング制御で、精密な機器制御が可能。研究開発・プロトタイピング
開発現場のニーズ
新しいCAN/CAN FDプロトコルの実験や、概念実証(PoC)を素早く行いたい。Pythonで手軽に試作したい。MicroPeckerX アプリケーション開発ライブラリの活用
Pythonラッパーにより、数行のコードでCAN通信を実現。Jupyter Notebookとの連携で、対話的な開発が可能。研究成果の可視化やデータ解析も容易に実装。開発環境の比較
| 項目 | S810-MX-ADL2N | S810-MX-ADL2L | SocketCANドライバ |
|---|---|---|---|
| 対応OS | Microsoft Windows | Linux | Linux |
| 対応通信 | CAN / CAN FD / LIN | CAN / CAN FD / LIN | CAN / CAN FD |
| 開発方式 | 専用APIライブラリ | 専用APIライブラリ | Linux標準Socket API |
| 主な用途 | デスクトップアプリケーション | C++・Pythonアプリケーション | 既存SocketCAN資産の活用 |
アプリケーション開発ライブラリ
《S810-MX-ADL2N》
アプリケーション開発ライブラリ for Linux
《S810-MX-ADL2L》
MicroPeckerX SocketCANドライバ
《S810-MX-SKTCD》
ダウンロード・サポート
S810-MX-ADL2Lは、既存の製品ダウンロード申込フォームから無償でお申し込みいただけます。
S810-MX-ADL2L ダウンロード申込ライブラリの技術的なお問い合わせや、ユーザーアプリケーションへの組込み支援はダウンロード提供に含まれません。
必要な場合は、別途有償サポートをご相談ください。